Оглавление
Понимание двух типов автоматизированных мобильных роботов (AMR) в складских операциях
Автоматизация склада — это не просто перемещение материалов из одного места в другое. Разные предприятия имеют разные требования к обработке материалов, зависящие от веса груза, высоты хранения, частоты поставок, планировки проходов и связи между складскими и производственными зонами.
Две распространенные задачи автоматизации — это горизонтальная транспортировка тяжелых грузов и многоуровневая доставка материалов. Хотя обе задачи могут быть решены с помощью технологии автономных мобильных роботов, конфигурации оборудования и принципы работы различаются.
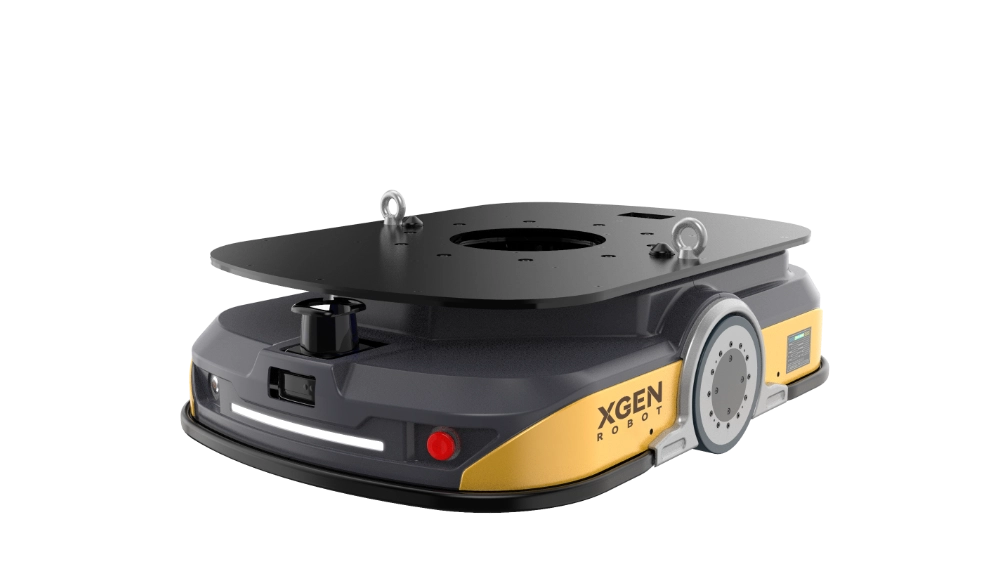
A скрытый мобильный робот AMR Предназначен в первую очередь для транспортировки тяжелых грузов по складу или производственному цеху. Его низкопрофильная конструкция позволяет перемещаться под совместимыми несущими конструкциями или соединяться с ними в зависимости от конфигурации погрузки/разгрузки.
A многослойный автономный мобильный робот, С другой стороны, он предназначен для поддержки перемещения материалов на разных вертикальных уровнях. Его подъемный механизм позволяет ему достигать различных высот хранения или разгрузки, что делает его подходящим для рабочих процессов, где необходимо перемещать материалы между разными уровнями.
Таким образом, ключевой вопрос выбора заключается не в том, какой робот обладает более передовыми технологиями, а в том, какая конфигурация соответствует фактическому перемещению материалов по предприятию.
Латентная устойчивость к противомикробным препаратам против многослойной устойчивости к противомикробным препаратам: ключевые различия
Два типа роботов выполняют разные операционные задачи. Их различия становятся очевидными при сравнении с реальными потребностями склада.
| Коэффициент сравнения | Скрытый мобильный робот AMR | Многослойный автономный мобильный робот |
|---|---|---|
| Основная функция | Горизонтальная транспортировка тяжелых грузов | Многоуровневая погрузка и разгрузка материалов |
| Грузоподъемность | До 3000 кг | До 250 кг |
| Требования к подъему | Зависит от конфигурации системы погрузки/разгрузки. | Встроенная подъемная способность |
| Максимальная высота подъема | Не указано в указанной конфигурации | 5,5 м |
| Максимальное расстояние погрузки/разгрузки | Не указан | 1,5 м |
| Минимальный радиус поворота | 0,875 м | 0,925 м |
| Режим движения | Вращение вперед, назад и вращение точки | Зависит от настроенной операционной системы. |
| Типичное применение | Тяжелые материалы, производственные нагрузки и крупногабаритные грузоподъемные устройства. | Многоуровневое хранение, комплектация заказов и доставка к рабочим местам. |
Наиболее заметное различие заключается в грузоподъемности. Модель с латентным слоем выдерживает нагрузку до 3000 кг, в то время как многослойная модель имеет номинальную грузоподъемность 250 кг.
Однако одной лишь вместимости недостаточно для выбора. Склад, перемещающий тяжелые поддоны между производственными зонами, предъявляет иные требования, чем предприятие, доставляющее небольшие контейнеры на несколько уровней хранения.
В каких случаях следует выбирать мобильного робота-манипулятора с латентной функцией?
1. Ваш материальный поток преимущественно горизонтальный.
Автономный мобильный робот (AMR) с скрытым доступом — практичный вариант, когда необходимо перемещать материалы между относительно фиксированными точками на одном этаже.
Типичные рабочие процессы включают в себя:
- Перемещение тяжелых материалов из зон приемки на временные склады.
- Перемещение производственных материалов между перерабатывающими станциями.
- Доставка загруженных транспортных средств со складов на сборочные линии.
- Перевозка тяжелых грузов между обозначенными складскими зонами.
В таких условиях основная проблема транспортировки заключается в безопасном и равномерном перемещении груза по полу, а не в доступе к складским помещениям различной высоты.
Например, производственному предприятию может потребоваться транспортировка загруженных грузов весом 1500–2500 кг между зоной сырья и несколькими производственными участками. Высокопроизводительный робот с возможностью скрытого перемещения может обеспечить такую транспортировку без необходимости использования обычного вилочного погрузчика для каждой внутренней перегрузки.
2. Ваша деятельность связана с тяжелыми или крупногабаритными грузами.
Вес груза оказывает прямое влияние на выбор робота, требования к напольному покрытию, эффективность торможения и планирование маршрута.
Номинальная грузоподъемность латентного AMR составляет 3000 кг, что обеспечивает иной диапазон рабочих параметров по сравнению с многослойной моделью грузоподъемностью 250 кг.
Тем не менее, покупателям следует различать номинальную полезную нагрузку и общий транспортируемый вес. Фактическая полезная нагрузка должна учитывать вес транспортного средства, крепежных элементов и любых подъемных или стыковочных приспособлений, входящих в комплектацию.
Перед развертыванием подтвердите:
- Максимальная и средняя масса перевозимых грузов.
- Габариты нагрузки и центр тяжести.
- Совместимость с транспортными средствами или поддонами.
- Ровность пола и несущая способность.
- Требуемое тормозное расстояние и безопасный зазор.
Эти детали помогают определить, сможет ли выбранный робот надежно работать в реальных условиях склада.
3. Для работы на вашем складе требуется гибкая система перемещения в обход препятствий.
Представленная модель поддерживает движение вперед и назад, а также вращение в заданном положении, с минимальным радиусом поворота 0,875 м.
Эти возможности перемещения могут быть полезны на предприятиях, где транспортные маршруты включают в себя несколько направлений, повороты и соединения рабочих мест.
Однако минимальный радиус поворота не следует рассматривать как требуемую ширину прохода. Фактическая габаритная ширина маршрута также зависит от размеров робота, выступающих частей груза, датчиков безопасности и окружающего оборудования.
Поэтому при проектировании склада с узкими проходами следует оценивать всю рабочую зону целиком, а не полагаться только на один параметр радиуса поворота.
В каких случаях более целесообразно использовать многоуровневого автономного мобильного робота?
1. Ваш материальный поток включает в себя различные высоты хранения.
Многоуровневый автономный мобильный робот больше подходит в тех случаях, когда необходимо получать доступ к материалам или доставлять их на разных вертикальных уровнях.
Например, на складе может использоваться несколько уровней для организации хранения контейнеров, комплектующих или производственных материалов. Материалы не просто перемещаются по полу; их также необходимо переместить на нужную высоту.
Указанная многослойная модель имеет максимальную высоту подъема 5,5 м, что обеспечивает определенный диапазон вертикальной погрузки и разгрузки для соответствующих задач.
Данная конфигурация может поддерживать такие рабочие процессы, как:
- Доставка компонентов на многоуровневые склады.
- Перемещение материалов между заданными уровнями хранения.
- Поставка производственных рабочих мест различной высоты.
- Обеспечение организованной обработки контейнеров или ящиков.
Фактическое применение зависит от конструкции стеллажа, габаритов груза, положения точки подъема и требуемого интерфейса для перемещения.
2. Ваше предприятие обрабатывает меньшие нагрузки с более высокой частотой.
Многослойная модель имеет номинальную грузоподъемность 250 кг. Это делает ее более подходящей для задач по перемещению легких материалов, чем для транспортировки тяжелых поддонов.
Рассмотрим предприятие по сборке электроники, где небольшие контейнеры с компонентами необходимо доставлять на различные производственные участки. Отдельные грузы могут быть относительно небольшими, но поставки происходят часто и включают в себя несколько мест хранения.
В данной ситуации возможность доступа к различным уровням может обеспечить большую операционную ценность, чем высокая грузоподъемность.
При выборе робота следует учитывать суммарный вес материала и его контейнера, особенно если роботу необходимо поднимать грузы на максимальной рабочей высоте.
3. Вашему складу необходимо объединить операции хранения и комплектации заказов.
Многоуровневое хранение позволяет увеличить доступную площадь хранения при ограниченной площади пола. Однако это также создает дополнительные требования к перемещению материалов.
Многослойный робот может помочь соединить места хранения с точками комплектации или отгрузки, при условии, что складская инфраструктура спроектирована с учетом его конфигурации для подъема и захвата грузов.
Еще один параметр, заслуживающий внимания, — максимальное расстояние захвата в 1,5 м. Покупателям следует сравнить эту характеристику с фактическим расстоянием между механизмом захвата робота и целевым положением груза.
Перед оформлением заказа необходимо уточнить размеры стеллажей, расстояние между полками, размер контейнеров и выравнивание при транспортировке.
Как подобрать тип робота в соответствии с различными потоками материалов на складе
Вместо того чтобы выбирать оборудование, основываясь только на технических характеристиках продукции, начните с составления карты перемещения материалов по предприятию.
Следующие сценарии иллюстрируют, как различные рабочие процессы влияют на принятие решения.
| Поток материалов на складе | Основные требования к обработке | Более подходящий тип робота |
|---|---|---|
| Зона приема → склад тяжелых грузов | Горизонтальная транспортировка тяжелых грузов | Скрытая устойчивость к противомикробным препаратам |
| Сырье → производственная линия | Повторяющееся перемещение тяжелых грузов | Скрытая устойчивость к противомикробным препаратам |
| Многоуровневое хранение → станция комплектации заказов | Вертикальный доступ и доставка материалов | Многослойная АМР |
| Хранение компонентов → сборочное рабочее место | Перемещение легких материалов на разных уровнях | Многослойная АМР |
| Тяжелые грузы → несколько производственных зон | Высокопроизводительная транспортировка по напольным маршрутам. | Скрытая устойчивость к противомикробным препаратам |
| Многоуровневое пополнение запасов | Доступ к заданным высотам для хранения | Многослойная АМР |

В некоторых складских помещениях могут потребоваться обе конфигурации.
Например, на производственном предприятии можно использовать автономных мобильных роботов для транспортировки тяжелых материалов из зоны приемки в производственные зоны, а многоярусные роботы будут перемещать более мелкие компоненты между уровнями хранения и сборочными станциями.
В такой конфигурации каждый тип робота выполняет определенную задачу по транспортировке, вместо того чтобы использовать одну и ту же конфигурацию для выполнения всех видов перемещения материалов.
Пять факторов, которые следует оценить перед покупкой автономного мобильного робота (AMR).
Даже если тип робота кажется подходящим, перед окончательным определением конфигурации оборудования следует проверить ряд практических условий.
1. Габариты и вес груза
Уточните максимальную полезную нагрузку, среднюю полезную нагрузку, центр тяжести груза и внешние габариты. Номинальная грузоподъемность робота не гарантирует автоматически совместимость со всеми формами грузов или типами контейнеров.
2. Конфигурация складских помещений и проходов.
Измерьте ширину проходов, зоны поворота, высоту стеллажей, расстояние между полками и высоту рабочего места. При многоуровневой погрузочно-разгрузочных работах также подтвердите вертикальное расстояние между местами погрузки и разгрузки.
3. Частота перевозок
Оцените количество ежедневных поездок, среднее расстояние в пути, время погрузки, время разгрузки и пиковую нагрузку. Эти данные помогут определить необходимое количество роботов и возможность достижения предлагаемой системой целевых показателей производительности.
4. Навигация и системная интеграция
Проверьте, как роботы будут взаимодействовать с системами управления складом (WMS), системами управления производственными процессами (MES), лифтами, автоматическими дверями, конвейерами и другим оборудованием для перемещения материалов.
Метод навигации и логика диспетчеризации также должны оцениваться с учетом фактической планировки объекта и условий эксплуатации.
5. Безопасность и перспективы расширения
Проанализируйте пешеходный поток, пешеходные переходы, аварийные выходы, схемы зарядки и требования к техническому обслуживанию. Если ожидается увеличение складских площадей или объемов производства, следует рассмотреть возможность размещения дополнительных роботов на транспортных маршрутах и в системе управления парком роботов.
Робот XGEN Предлагаются как скрытые, так и многослойные конфигурации автономных мобильных роботов (AMR) для различных задач по перемещению материалов. Окончательный выбор должен основываться на проверенных характеристиках грузоподъемности, размерах склада и предполагаемом рабочем процессе.
Часто задаваемые вопросы
1. Может ли скрытая технология автономного мобильного робота заменить многоуровневого автономного мобильного робота?
Не во всех случаях. Скрытый автономный мобильный робот (AMR) в первую очередь предназначен для горизонтальной транспортировки, в то время как многоярусная модель обеспечивает возможность подъема для перемещения материалов на разной высоте. Если рабочий процесс требует вертикального доступа к нескольким уровням хранения, стандартная скрытая конфигурация может не обеспечить необходимую функциональность.
2. Подходит ли автономный мобильный робот массой 3000 кг для транспортировки на поддонах?
Его можно рассматривать для транспортировки тяжелых грузов, но необходимо проверить совместимость с поддонами. Покупателям следует подтвердить размеры поддонов, высоту въезда, распределение нагрузки, требования к подъему или стыковке, а также номинальную грузоподъемность робота в предполагаемой конфигурации.
3. Что следует уточнить покупателям перед выбором многослойного автономного мобильного робота (AMR)?
К наиболее важным параметрам относятся требуемая высота подъема, вес груза, расстояние до места подъема, расстояние между полками, размеры контейнера и положение при перемещении. Эти параметры следует проверять в совокупности, чтобы убедиться, что робот может безопасно и стабильно получать доступ к заданным местам хранения.