目次
倉庫業務における2種類のAMRの理解
倉庫の自動化は、単に資材をある場所から別の場所へ移動させることだけではありません。施設ごとに、積載重量、保管高さ、配送頻度、通路のレイアウト、保管エリアと生産エリアの接続状況などに応じて、資材の取り扱いに関する要件が異なります。.
自動化における一般的な要件として、重量物の水平搬送と多段式資材搬送が挙げられる。どちらも自律移動ロボット技術で対応可能であるが、装置の構成と動作原理は異なる。.
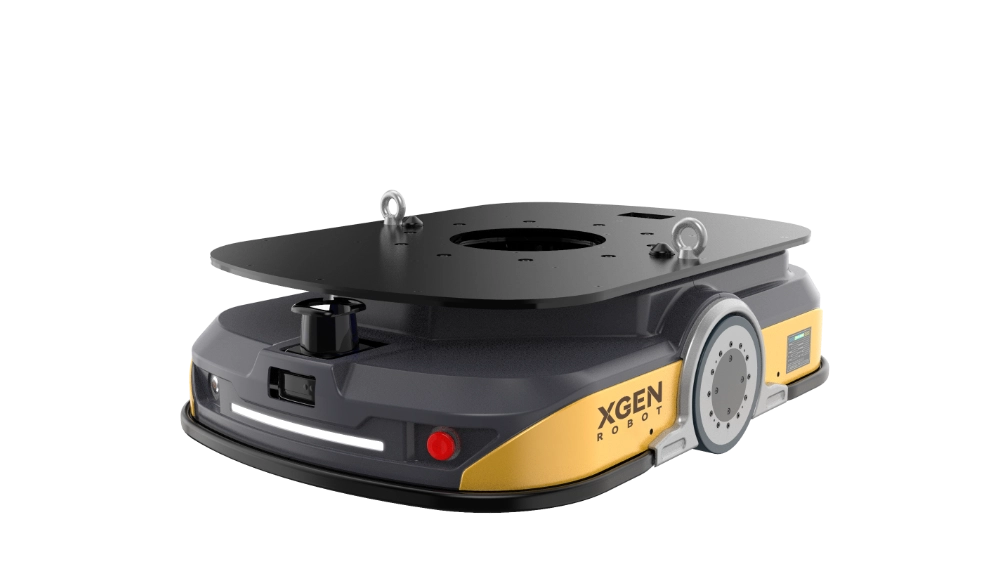
A 潜在的移動ロボットAMR 本製品は、主に倉庫や工場内で重量物を運搬するために設計されています。薄型構造のため、取り扱い構成に応じて、互換性のある荷台の下に潜り込んだり、連結したりすることができます。.
A 多層構造の自律移動ロボット, 一方、は、異なる垂直レベル間での資材搬送をサポートするように設計されています。その昇降機構により、複数の保管高さや搬送高さにアクセスできるため、異なる層間で資材を移送する必要があるワークフローに適しています。.
したがって、重要な選定基準は、どのロボットがより高度な技術を備えているかではなく、どの構成が施設内での実際の資材の移動に合致するかである。.
潜在型AMRと多層型AMR:主な違い
これら2種類のロボットは、それぞれ異なる運用上の優先事項に基づいて設計されています。実際の倉庫の要件と照らし合わせて評価すると、その違いがより明確になります。.
| 比較係数 | 潜在移動ロボットAMR | 多層構造の自律移動ロボット |
|---|---|---|
| 主要機能 | 重量物の水平輸送 | 多段階マテリアルハンドリング |
| 耐荷重 | 最大3,000kg | 最大250kg |
| 持ち上げ作業の要件 | 負荷処理構成によって異なります | 統合された吊り上げ機能 |
| 最大吊り上げ高さ | 記載されている構成には指定されていません | 5.5メートル |
| 最大ピックアップ距離 | 指定されていない | 1.5メートル |
| 最小旋回半径 | 0.875メートル | 0.925メートル |
| 移動モード | 前方、後方、およびスポット回転 | 設定されているオペレーティングシステムによって異なります |
| 典型的な用途 | 重量物、生産負荷、大型運搬車両 | 多段階保管、ピッキング、およびワークステーションへの配送 |
最も顕著な違いは耐荷重です。潜熱式モデルは最大3,000kgの荷重を支えることができますが、多層構造モデルの定格耐荷重は250kgです。.
しかし、容量だけで選定を決めるべきではありません。生産エリア間で重量のあるパレットを移動させる倉庫は、複数の保管レベルに小型コンテナを配送する施設とは異なる要件を持っています。.
潜在型移動ロボット(AMR)はどのような場合に選択すべきでしょうか?
1. 材料の流れは主に水平方向です
潜在型AMRは、同一フロア内の比較的固定された場所間で資材を移動させる必要がある場合に、実用的な選択肢となる。.
一般的なワークフローは以下のとおりです。
- 重量物を荷受け場所から一時保管場所へ移動させる。.
- 生産資材を加工ステーション間で移動させる。.
- 保管場所から組立ラインまで、積載済みの運搬車両を輸送する。.
- 指定された倉庫区域間で重量物を輸送する。.
これらの用途における主な輸送上の課題は、異なる高さの保管場所にアクセスすることではなく、荷物を床面全体に安全かつ一貫して移動させることである。.
例えば、製造工場では、原材料エリアと複数の生産ステーションの間で、1,500~2,500kgの積載物を運搬する必要がある場合がある。高容量の潜在能力ロボットであれば、このような運搬作業を、内部搬送のたびに従来のフォークリフトを使用することなくサポートできる。.
2. あなたの業務には、重量物または大型荷物の取り扱いが含まれます。
積載重量は、ロボットの選定、床面の要件、制動性能、および経路計画に直接的な影響を与える。.
潜在型AMRの定格容量3,000kgは、250kgの多層モデルとは異なる動作範囲を提供する。.
しかしながら、購入者は定格積載量と総輸送重量を区別する必要がある。実際の積載量には、運搬装置、固定具、および構成に含まれるあらゆる吊り上げ装置やドッキング装置などの付属品の重量も考慮に入れなければならない。.
展開前に、以下を確認してください。
- 輸送された荷物の最大重量と平均重量。.
- 積載物の寸法と重心位置。.
- 運送業者またはパレットとの互換性。.
- 床の平坦性と耐荷重能力。.
- 必要な停止距離と安全クリアランス。.
これらの詳細は、選定されたロボットが実際の倉庫環境下で確実に動作するかどうかを判断するのに役立ちます。.
3. 倉庫内では、障害物を迂回する柔軟な移動が求められます。
記載されている潜在モデルは、前進および後退移動に加え、その場での回転もサポートしており、最小旋回半径は0.875mです。.
これらの移動機能は、輸送ルートが複数の方向、折り返し地点、および作業ステーション間の接続を含む施設で役立ちます。.
ただし、最小旋回半径は必要な通路幅として扱うべきではありません。実際の経路クリアランスは、ロボットの寸法、積載物の突出部、安全センサー、および周囲の機器によっても異なります。.
したがって、通路が狭い倉庫では、単一の旋回半径の仕様に頼るのではなく、運用範囲全体を評価する必要がある。.
多層構造の自律移動ロボットはどのような場合により適しているのか?
1. 貴社の資材の流れには、異なる保管高さが含まれます。
異なる垂直レベルにある資材にアクセスしたり、資材を運搬したりする必要がある場合は、多層構造の自律移動ロボットがより適している。.
例えば、倉庫では、保管棚、部品、生産資材などを整理するために、複数の保管レベルが用いられることがあります。資材は単に床に沿って運ばれるだけでなく、適切な高さまで移動させる必要もあります。.
記載されている多層構造モデルは、最大揚程が5.5mであり、適切な用途に応じて一定の垂直搬送範囲を提供します。.
この構成では、次のようなワークフローをサポートできます。
- 部品を複数階建ての保管場所に配送する。.
- 指定された保管層間で資材を移動させる。.
- 様々な高さの生産ワークステーションに資材を供給する。.
- 整理された収納ボックスやコンテナの取り扱いをサポートします。.
実際の用途は、ラックの設計、積載物の寸法、ピックアップ位置、および必要な転送インターフェースによって異なります。.
2. 貴社の事業は、より高い周波数でより小さな負荷を処理します。
この多層構造モデルの定格積載量は250kgです。そのため、重量のあるパレット輸送よりも、軽量な資材の取り扱い作業に適しています。.
電子機器組立工場を例に考えてみましょう。そこでは、部品を詰めた小型コンテナをさまざまな生産ステーションに配送する必要があります。個々の荷物は比較的軽量ですが、配送は頻繁に行われ、複数の保管場所が関係します。.
このような状況では、高いペイロード定格よりも、異なるレベルにアクセスできる能力の方が、運用上の価値が高い場合がある。.
選定にあたっては、材料とその容器の合計重量を考慮する必要があり、特にロボットが最大動作高さで荷物を持ち上げる必要がある場合はなおさらである。.
3. 倉庫では保管とピッキング作業を連携させる必要があります。
多段式保管システムは、限られた床面積内で利用可能な保管スペースを増やすことができる。しかし、同時に資材の運搬に関する新たな要件も生じる。.
多層構造のロボットは、保管場所とピッキングまたは配送地点を接続するのに役立ちますが、そのためには保管インフラがそのロボットの昇降およびピックアップ構成に合わせて設計されている必要があります。.
最大ピックアップ距離1.5mも評価すべき重要なパラメータです。購入者はこの仕様を、ロボットの搬送機構と目標とする荷物の位置との実際の距離と比較検討する必要があります。.
注文前に、ラックの寸法、棚の間隔、コンテナのサイズ、および移送位置合わせをすべて確認する必要があります。.
異なる倉庫の資材フローに合わせてロボットの種類を選定する方法
製品仕様のみに基づいて機器を選定するのではなく、まずは資材が工場内でどのように移動するかを把握することから始めましょう。.
以下のシナリオは、さまざまなワークフローが意思決定にどのように影響するかを示しています。.
| 倉庫内の資材の流れ | 主な取り扱い要件 | より適切なロボットタイプ |
|---|---|---|
| 荷受けエリア → 重量物保管場所 | 重量物の水平輸送 | 潜在性AMR |
| 原材料 → 生産ライン | 重い運搬物の繰り返し移動 | 潜在性AMR |
| 多段式保管庫 → ピッキングステーション | 垂直アクセスと資材搬入 | 多層AMR |
| 部品保管場所 → 組立作業場 | さまざまなレベルで軽量素材を扱う | 多層AMR |
| 重量物 → 複数の生産ゾーン | フロアルートを横断する大容量輸送 | 潜在性AMR |
| 多段階在庫補充 | 指定された収納高さへのアクセス | 多層AMR |

倉庫によっては、両方の構成が必要となる場合があります。.
例えば、製造施設では、潜在能力の高い自律移動ロボット(AMR)を使用して、重い資材運搬車両を受入エリアから生産エリアまで搬送し、多層構造のロボットを使用して、保管レベルと組立ステーションの間で小型部品を扱うことができる。.
この構成では、各ロボットタイプが特定の搬送作業を実行するため、1つの構成ですべての資材移動に対応させる必要がなくなります。.
AMRを購入する前に評価すべき5つの要素
ロボットの種類が適切と思われる場合でも、機器構成を最終決定する前に、いくつかの実用的な条件を確認する必要があります。.
1. 荷物の寸法と重量
最大積載量、平均積載量、荷重中心、および外形寸法を確認してください。ロボットの定格容量は、すべての積載形状や搬送装置との互換性を自動的に保証するものではありません。.
2. 保管場所と通路の配置
通路幅、旋回スペース、ラックの高さ、棚間隔、作業スペースのクリアランスを測定してください。複数段の荷役作業の場合は、ピックアップ位置と配送位置間の垂直距離も確認してください。.
3. 輸送頻度
1日の輸送回数、平均移動距離、積み込み時間、荷降ろし時間、ピーク時の需要を推定します。これらの数値は、必要なロボットの台数や、提案されたシステムがスループット目標を達成できるかどうかを判断するのに役立ちます。.
4. ナビゲーションとシステム統合
ロボットが倉庫管理システム(WMS)、製造実行システム(MES)、エレベーター、自動ドア、コンベア、その他のマテリアルハンドリング機器とどのように通信するかを確認してください。.
ナビゲーション方法と配車ロジックは、実際の施設レイアウトと運用状況に基づいて評価されるべきである。.
5. 安全性と将来の拡張
歩行者の通行状況、横断歩道、緊急時のアクセス、充電設備、およびメンテナンス要件を確認してください。倉庫の収容能力や生産量が増加すると予想される場合は、輸送ルートと車両管理システムが追加のロボットに対応できるかどうかを検討してください。.
XGENロボット さまざまなマテリアルハンドリング要件に対応するため、潜在型および多層型のAMR構成を提供しています。最終的な選択は、検証済みの積載仕様、倉庫の寸法、および想定される運用ワークフローに基づいて行う必要があります。.
よくある質問
1. 潜在型AMRは、多層構造の自律移動ロボットに取って代わることができるか?
すべての用途に適しているわけではありません。潜伏型AMRは主に水平搬送を目的としていますが、多層型モデルは異なる高さにある資材を扱うための昇降機能を備えています。ワークフローで複数の保管レベルへの垂直アクセスが必要な場合、標準的な潜伏型構成では必要な機能を提供できない可能性があります。.
2. 3,000kgの潜在能力を持つAMRはパレット輸送に適していますか?
重量物輸送にも使用可能ですが、パレットとの互換性を確認する必要があります。購入者は、パレットの寸法、搬入経路のクリアランス、荷重配分、吊り上げまたはドッキングの要件、および想定される構成におけるロボットの定格積載量を確認する必要があります。.
3. 多層式AMRを選択する前に、購入者は何を確認すべきでしょうか?
最も重要な項目としては、必要な吊り上げ高さ、積載重量、ピックアップ距離、棚間隔、コンテナ寸法、搬送位置などが挙げられます。これらのパラメータを総合的に確認することで、ロボットが目的の保管場所に安全かつ確実にアクセスできることを保証できます。.