目次
手動フォークリフトで操作するパレットは、自動的に自律ハンドリングに対応できるわけではありません。 自律型パレットスタッカー, パレットの構造、フォークの開口部、荷重配分、支持脚のクリアランス、ピックアップ位置、および荷物の配置場所など、インターフェース全体を確認してください。.
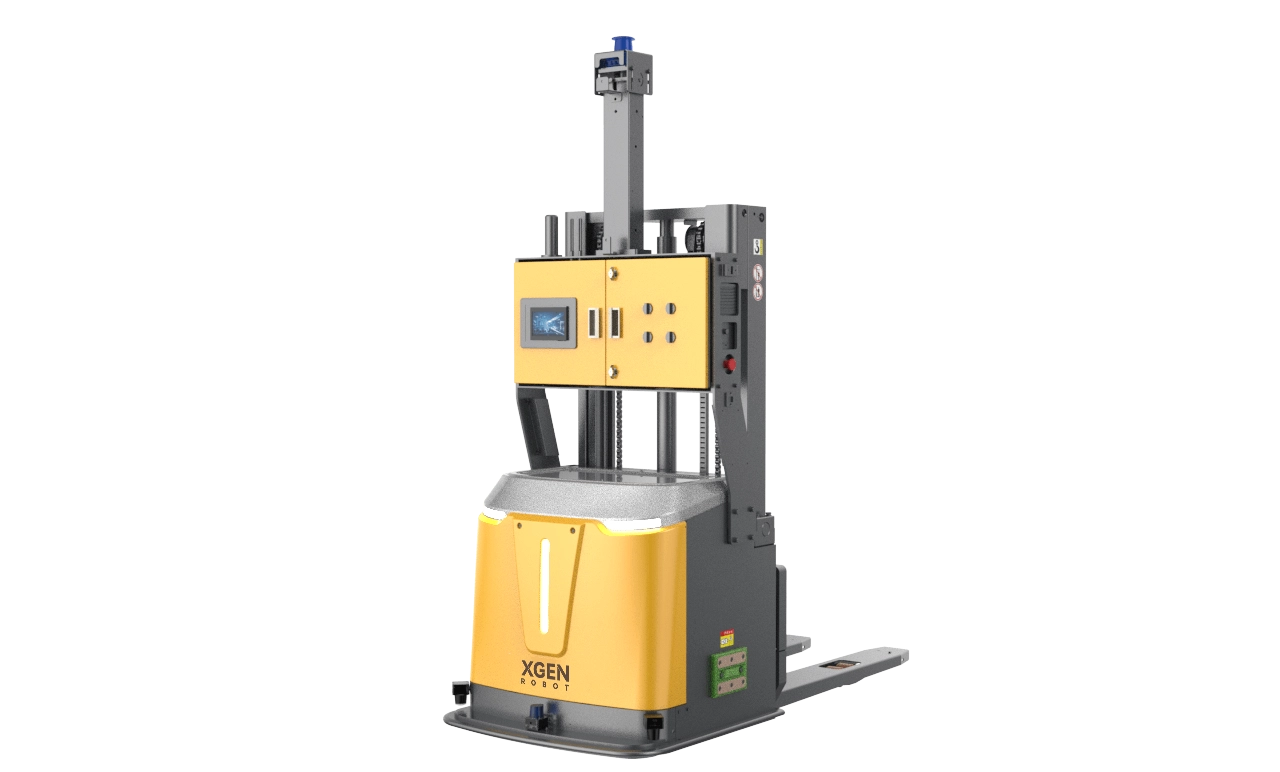
のために XGENロボット’XGEN社のX1-PS15の場合、固定フォーク間隔とフロントストラドルレッグを採用しているため、これらのチェックは特に重要です。XGEN社は、この機械が標準的なシングルデッキパレットの積み込み、積み下ろし、および移送に適していると説明しています。したがって、互換性はパレットの外形寸法だけで判断するのではなく、選択した車両構成に対して評価する必要があります。.
自動搬送システムに対応したパレットとはどのようなものか?
互換性とは、車両が所定の動作条件下でパレットに接近し、フォークを挿入し、持ち上げ、運搬し、配置できることを意味します。パレットのピックアップが成功することは、その一連の動作の一部にすぎません。.
まず、流通しているすべてのパレットの種類について記録を作成してください。記録には、外形寸法、材質、底面構造、許可されている進入方向、開口部寸法、最大積載重量を含めてください。上面と下面の両方を撮影し、フォークリフトが進入する側の接写写真も撮影してください。.
設置面積がほぼ同じだからといって、異なるパレットをまとめて置かないでください。底板、ブロック、ランナー、または修理箇所が異なると、フォークや支持脚のための利用可能なスペースが変わる可能性があります。.
フォーク開口部とサポートレッグのクリアランスはどのように確認しますか?
パレットの開口部を実際のフォークの形状に合わせる
の X1-PS15 仕様書には、フォークの寸法が1,170 × 180 × 65 mmと記載されています。また、フォークの外側間隔オプションとして670/570 mm、内側間隔オプションとして310/210 mmが記載されています。これらのオプションを自動フォーク幅調整と解釈するのではなく、XGENで供給された構成を確認してください。.
各開口部の使用可能な高さと幅、開口部間の距離、および挿入可能な深さを測定してください。目に見える入口だけでなく、内部の障害物も測定対象に含めてください。.
パレットに荷物が積まれていない状態では十分な大きさに見えるフォーク開口部も、パレットに作業荷重がかかった状態では異なる挙動を示す可能性があります。評価には荷物を積んだサンプルを含め、必要なクリアランスについて機器供給業者と合意してください。.
フォークポケットだけでなく、下側も確認してください。
前脚をまたぐことで、確認すべき新たな接点が生じます。フォークが開口部と一直線になっていても、底板、閉じたパレットベース、ステーションフレーム、床面の障害物などが車両の通行を妨げる可能性があります。.
XGENに下面図と積載パレットのサンプルを確認するよう依頼してください。パレットの構造が選択した車両と適合しない場合は、承認済みのパレット、ステーション、または車両配置によって、展開前に不一致を解消してください。.
積載重量、荷重中心、および吊り上げ高さはどのように確認すべきですか?
XGENのパレットスタッカー フォークリフト型移動ロボット 固定フォーク間隔仕様は、耐荷重1,500kg、荷重中心距離600mmです。標準リフト高さは2,500mmですが、オプションで4,500mmまで対応可能です。.
これらは設定入力値であり、1,500 kgの荷重を記載されているすべての高さまで持ち上げられることを保証するものではありません。実際の荷重中心、選択したマスト、および目標設置高さにおける許容荷重については、XGENに確認してください。.
パレットと梱包材を含めた輸送時の全重量を記録してください。製品の偏り、積載位置のずれ、はみ出した段ボール箱、輸送中に移動する可能性のある物品を特定してください。.
各荷重区分ごとに、最大寸法、通常重量と最大重量、想定される重心位置、および必要な吊り上げ高さを明記してください。これにより、単一の最大重量値よりも、供給業者にとってより有用な技術的根拠が得られます。.
どのようなパレットの状態や配置のバリエーションをテストすべきでしょうか?
許容されるパレットを定義する
破損した板材、突き出た留め具、欠落したブロック、過度の変形、フォークリフト挿入口周辺の包装の緩みなどについて、受入および検査ルールを作成する。担当のエンジニアリングチームおよび安全チームと、不合格基準について合意する。.
テストでは通常の生産工程におけるばらつきを網羅する必要があるが、目に見えて危険なパレットは、ロボットの許容範囲を実証するために使用するのではなく、取り除くべきである。.
車両位置特定とパレット検出を分離する
XGEN社は、X1-PS15の車両位置決め精度を±10mm、リフト高さ精度を±5mmとしています。これらの数値は、パレットの許容ずれやフォーク挿入時の許容誤差を保証するものではありません。.
技術仕様表では、フォーク先端光電検出が標準装備として記載されていますが、パレット識別とパレット位置検出はオプションです。プロジェクトの見積書で、検出パッケージの内容と検証済みの動作限界値を確認してください。すべてのロボットパレットスタッカーの構成に同じセンシング機能が含まれているとは限りませんのでご注意ください。.
パレットが合意された位置または条件の制限範囲外に落下した場合の処理方法を定義します。具体的には、作業を停止し、オペレーターに通知し、パレットを修正し、承認された手順に従って作業を再開します。自律運転には、通常のワークフローだけでなく、明確な例外処理ワークフローも必要です。.
集荷・配達ステーションは互換性にどのような影響を与えますか?
互換性のあるパレットであっても、特定の作業ステーションには適さない場合があります。作業の両端で、接近、旋回、フォークの挿入、支持脚の移動、持ち上げ、および引き抜きに必要なスペースを確認してください。.
参考までに、XGENはX1-PS15の車体幅を962mm、最小旋回半径を1,734mmとしています。また、通路幅は、1,000×1,200mmのパレットを特定の向きで使用した場合、200mmのクリアランス条件で2,695mmと2,660mmとなっています。これらはあくまで参考構成であり、普遍的な最小通路幅要件ではありません。.
ラックの支柱、コンベア、ガード、周辺機器、床面の段差、および頭上の制限事項を示す図面を提供してください。車両の幅や旋回半径だけに頼るのではなく、各ステーションにおける積載車両の完全な移動を検証してください。.
展開前に互換性を検証するにはどうすればよいですか?
代表的な積載パレットと提案された車両構成を使用してください。試験を実施する前に、試験条件と合格基準について合意してください。.
- 進入方向と分岐器の挿入方向が意図した方向であることを確認してください。.
- 意図しないパレットやステーションとの接触がないことを確認しながら、持ち上げと引き出しを行ってください。.
- 実際の荷重範囲で走行および旋回テストを実施する。.
- 所定の位置の高さでフォークの設置と引き抜きを確認してください。.
- 承認された配置変更をテストし、オペレーターの介入が必要な場合を記録します。.
- 完了したタスクだけでなく、障害、接触事象、パレットの損傷、復旧手順も記録します。.
合意されたパレットと積載物の組み合わせ全体でテストを繰り返してください。パレット供給業者、梱包、積載物の配分、またはステーションの形状に変更があった場合は、影響を受ける互換性チェックの見直しが必要です。.
互換性レビューのためにXGENに何を送付すべきですか?
寸法入りのパレット図面、下面および入口側の写真、代表的な積載サンプル、重量および荷重中心の情報、必要な吊り上げ高さ、および集荷/配送レイアウトを含む、コンパクトなエンジニアリングパッケージを作成してください。.
最良のサンプルだけでなく、今後も使用予定のパレットのバリエーションもすべて含めてください。XGENに、提案されたフォーク構成、サポート脚のクリアランス、センシングオプション、および試用時の受入基準をそのパッケージと照らし合わせて確認してもらいましょう。そうすることで、購入仕様が確定する前に、パレット、ステーション、および選択したX1-PS15構成との適合性を文書化することができます。.