目次
次の注文の準備は整っているものの、梱包エリアはまだ前の注文分で埋まっている。一部使用済みのパレットは保管場所に戻す必要があり、空のパレットは回収しなければならず、補充用の資材はドライバーを待っている。このような状況では、遅延の原因はピッキング速度の不足ではなく、資材の流れをリセットするために必要な時間なのである。.
1 自律型パレットトラック 互換性のあるパレット積載物を所定の場所間で移動させることで、これらの移行時間を短縮できます。油圧リフトにより、トラックは単にパレットの上に積載物を運ぶのではなく、パレットを持ち上げたり下ろしたりすることができます。そのメリットは、自動化だけではなく、ピックアップ、輸送、引き渡しが周囲の作業環境にどれだけ適合するかによって決まります。.
複数のSKUを取り扱う倉庫において、切り替えとはどういう意味ですか?
ここでいう段取り替えとは、1つの注文バッチまたは補充サイクルが完了してから、次の作業パッケージが作業ステーションで準備できるまでの期間を指します。これは、生産機械の工具交換とは異なります。関連する作業には、残余在庫の処分、空パレットの撤去、梱包資材の搬入、次のバッチの補充などが含まれます。.
パレットトラックは、その工程における輸送部分を担当します。個々のSKUを選別したり、カートンの内容を確認したり、作業ステーションの準備を代替したりするものではありません。もし真のボトルネックが注文のリリース、製品の確認、または梱包機のセットアップにある場合、パレットの移動速度を速めるだけでは効果がほとんどないかもしれません。.
油圧リフトが違いを生む場所
A ロボットパレットトラック フォークリフトによる積み下ろしと移動を組み合わせたシステムです。対応するパレットと適切な床面であれば、短い油圧リフトで荷物を地面から持ち上げ、水平方向に運搬できます。これにより、通常の運搬作業の両端に別の車両や作業員を配置する必要がなくなります。.
低リフトハンドリングは、積み重ね作業と混同しないでください。最大リフト高120mmのフォークリフトは、パレットを低い位置に移動させるためのものであり、高層ラックに商品を積み込むためのものではありません。購入者は、フォークリフトの進入クリアランス、パレット底板の形状、積載物の安定性も確認する必要があります。「パレット」という言葉は、互換性を保証するものではありません。.
バッチ間の移行時間を短縮する方法
次のタスクの妨げになる前に、出荷パレットをクリアしてください。
残余在庫の返送先と空パレットの保管場所を別途定義します。オペレーターまたは接続システムが出荷準備完了を確認したら、輸送ミッションをリリースできます。実用的な目的は、完了したバッチが唯一使用可能な補充位置を占有してしまうことを避けることです。.
ロボットがパレットに使用可能な在庫、廃棄物、または未完了の注文が含まれているかどうかを判断できると考えてはいけません。これらの判断には、合意された識別および出荷手順が必要です。.
作業場を混雑させないように、次の荷物を準備する
指定されたバッファを設けることで、作業ステーションがパレットを必要とする瞬間から資材の配送までを分離できます。補充依頼を毎回即座に送信するのではなく、注文の準備状況と利用可能なバッファスペースを考慮して次の配送を計画してください。バッファが満杯の場合は、次の配送が開始されないようにする必要があります。.
例えば、ある製品群から別の製品群に切り替える梱包チームは、前のパレットを返却している間に、次の梱包材パレットを近くに待機させておくことができます。これは提案されたワークフローであり、測定されたパフォーマンス結果ではありません。この方法は、バッファが歩行者通路や緊急アクセスエリアの外にある場合にのみ有効です。.
引き継ぎを予測可能にする
ピックアップ位置をマークし、許容されるパレットの向きを定義し、目的地を常に確保してください。パレット認識とナビゲーション精度はドッキングをサポートしますが、破損したパレットや障害物のあるポケットでのフォークの挿入の成功を保証するものではありません。空の車両でルートを走行させるだけでなく、実際の積載物を使用して、ピックアップと配置のシーケンス全体をテストしてください。.
例外処理はプロセスの一部として扱う
目的地が使用中の場合、パレットが不足している場合、ルートが遮断されている場合、またはミッションが中断された場合の対応について合意する。回収の責任者を割り当て、完了の確認方法を決定する。トラックが目的地に到着したとしても、必ずしも検証済みの資材引き渡しが完了したとは限らない。.
トラックは積載量だけでなく、作業内容に合わせて選ぶべきだ。
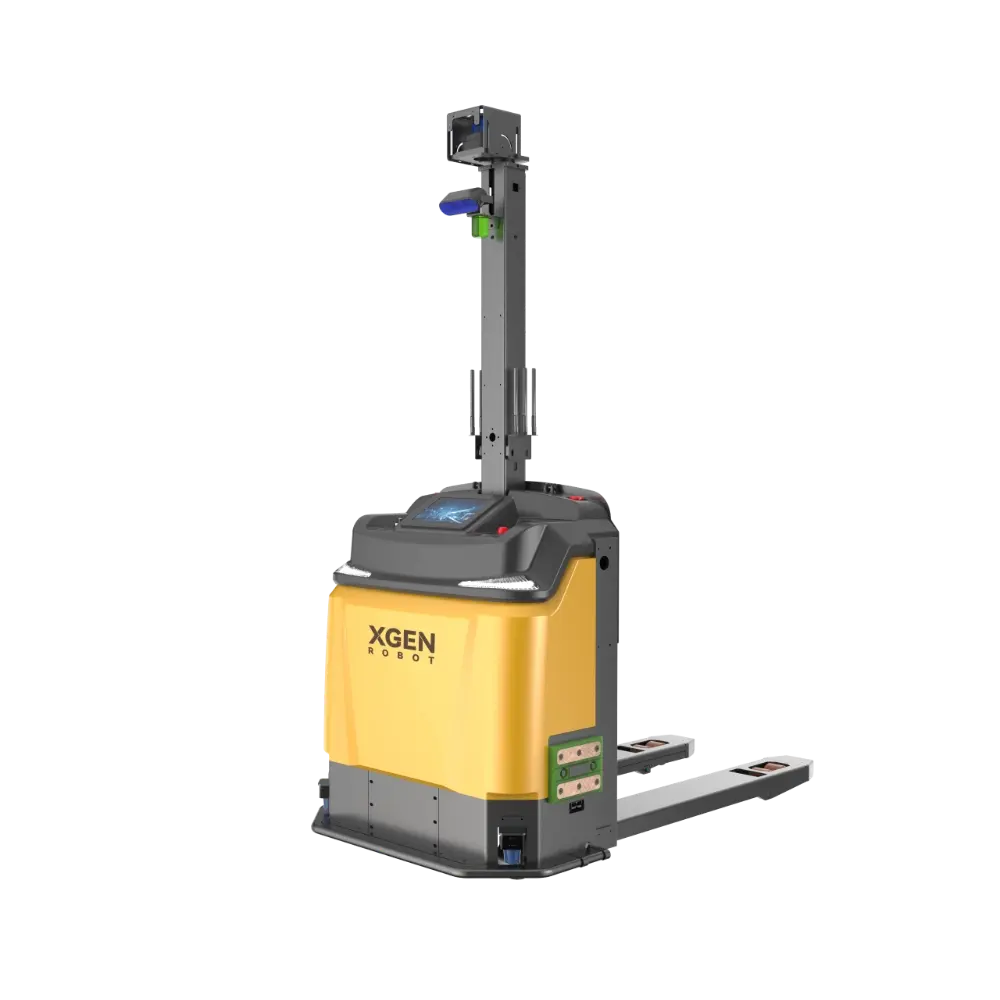
具体的な機器の参考については、, XGENロボット は、定格積載量1,000kgと1,500kg、最大リフト量120mmの油圧式パレットトラックX1-PT10とX1-PT15を提供しています。両機種とも±10mmの位置決め精度とパレット識別機能を備えています。この製品群はレーザーSLAMナビゲーションを採用していますが、ナビゲーションおよびアクセサリ構成はモデルによって異なるため、見積もり時にご確認ください。.
比較すると 倉庫業務用自動パレットトラック, 以下の点を網羅した、現場固有の評価を依頼してください。
- 積荷とパレットの適合性:総重量、積荷中心、フォークの寸法、進入方向、パレットの状態、積荷の突出部を確認します。.
- 使用可能な経路形状:直線通路の幅だけでなく、カーブ、交差点、積載時のクリアランスも確認してください。公称通路幅は、特定のパレット寸法とクリアランスの想定に基づいています。.
- 床の状態:継ぎ目、敷居、傾斜、および破片を点検してください。地上高が低いため、展開前に小さな障害物も確認しておくことをお勧めします。.
- 稼働サイクル:車両容量を推定する際には、ピックアップ、配置、待機、保護停止、充電を含めてください。最高走行速度は平均ミッション速度ではありません。.
- 安全性と受容性:歩行者との相互作用、保護機能、復旧手順、および対象市場に必要な文書を明記してください。個々のセンサーをシステム全体の安全性の証明とするのではなく、設置場所固有のリスク評価を実施してください。.
拡張前に切り替え時間の改善を測定する
残留在庫の返却や次の補充パレットの梱包ゾーンへの搬送など、繰り返し可能な作業フローから始めます。最後に完了したバッチから次の資材準備完了状態までの現在時刻を記録します。輸送待ち時間と、検証、作業ステーションの準備、その他の作業を分けて記録します。.
パイロットテスト中は、通常の切り替え時間と、より時間のかかる切り替え時間、資材関連の待ち時間、初回ピックアップ成功率、オペレーターの介入回数を比較してください。ルートの長さ、注文内容、人員配置は、できる限り同等に保ってください。テスト前に受け入れ基準を合意し、検証されていない改善率に基づいて投資回収期間の計算を行わないでください。.
自律型パレットトラックの最も有力な導入事例は、新たな待ち行列を発生させることなく解消できる、再現性のある輸送遅延です。資材が予定より早く到着しても、識別されなかったり、ワークステーションで受け入れられなかったりする場合は、ボトルネックが解消されたのではなく、移動しただけということになります。.
よくある質問
1. 1台のトラックで、異なるSKUやパレットの種類を扱うことは可能ですか?
パレット、総積載量、および取り扱い条件が互換性がある場合、異なるSKUでも輸送ワークフローを共有できます。パレットの種類が異なると、フォークリフトのアクセス性、寸法、底面形状、および認識性能について個別に検証する必要があります。製品の識別と在庫の正確性についても合意されたプロセスが必要です。パレット認識だけではSKUの内容を確認することはできません。.
2. 開始前にWMSとの連携は必要ですか?
限定的なパイロット運用であれば、適切なミッションリリースインターフェースが利用可能で、ワークフローが適切に管理されている限り、必ずしも必要ではありません。より広範な展開においては、注文、場所、優先順位、完了イベントの交換方法を明確に定義してください。既製の接続を前提とするのではなく、サプライヤーにサポートされるインターフェース、統合範囲、例外処理、およびコストを確認するよう依頼してください。.
3. 購入前にサプライヤーは何を実証すべきか?
最も重い代表的な積載物、一般的なパレット、および困難な移送ポイントを使用した試験を依頼してください。占有されている目的地、通行止めになっている経路、充電の中断、および安全な復旧を含めてください。モデル固有の安全構成、バッテリーの前提条件、サービス体制、および測定可能な受入基準を要求してください。経路の実証が成功することは、信頼性の高い切り替えワークフローを証明するための要素の一つにすぎません。.