Оглавление
A скрытый мобильный робот Это низкопрофильный автономный мобильный робот, предназначенный для перемещения под поддоном, передвижной стеллажной системой или специальной тележкой для материалов, небольшого подъема груза и транспортировки его в заданное место назначения. В отличие от обычного вилочного погрузчика, который поднимает материал сбоку, такой подход с использованием привода под днищем позволяет размещать груз низко над землей, уменьшает необходимость в широких зонах для поворота и обеспечивает непрерывный поток материалов на складах и производственных площадках.
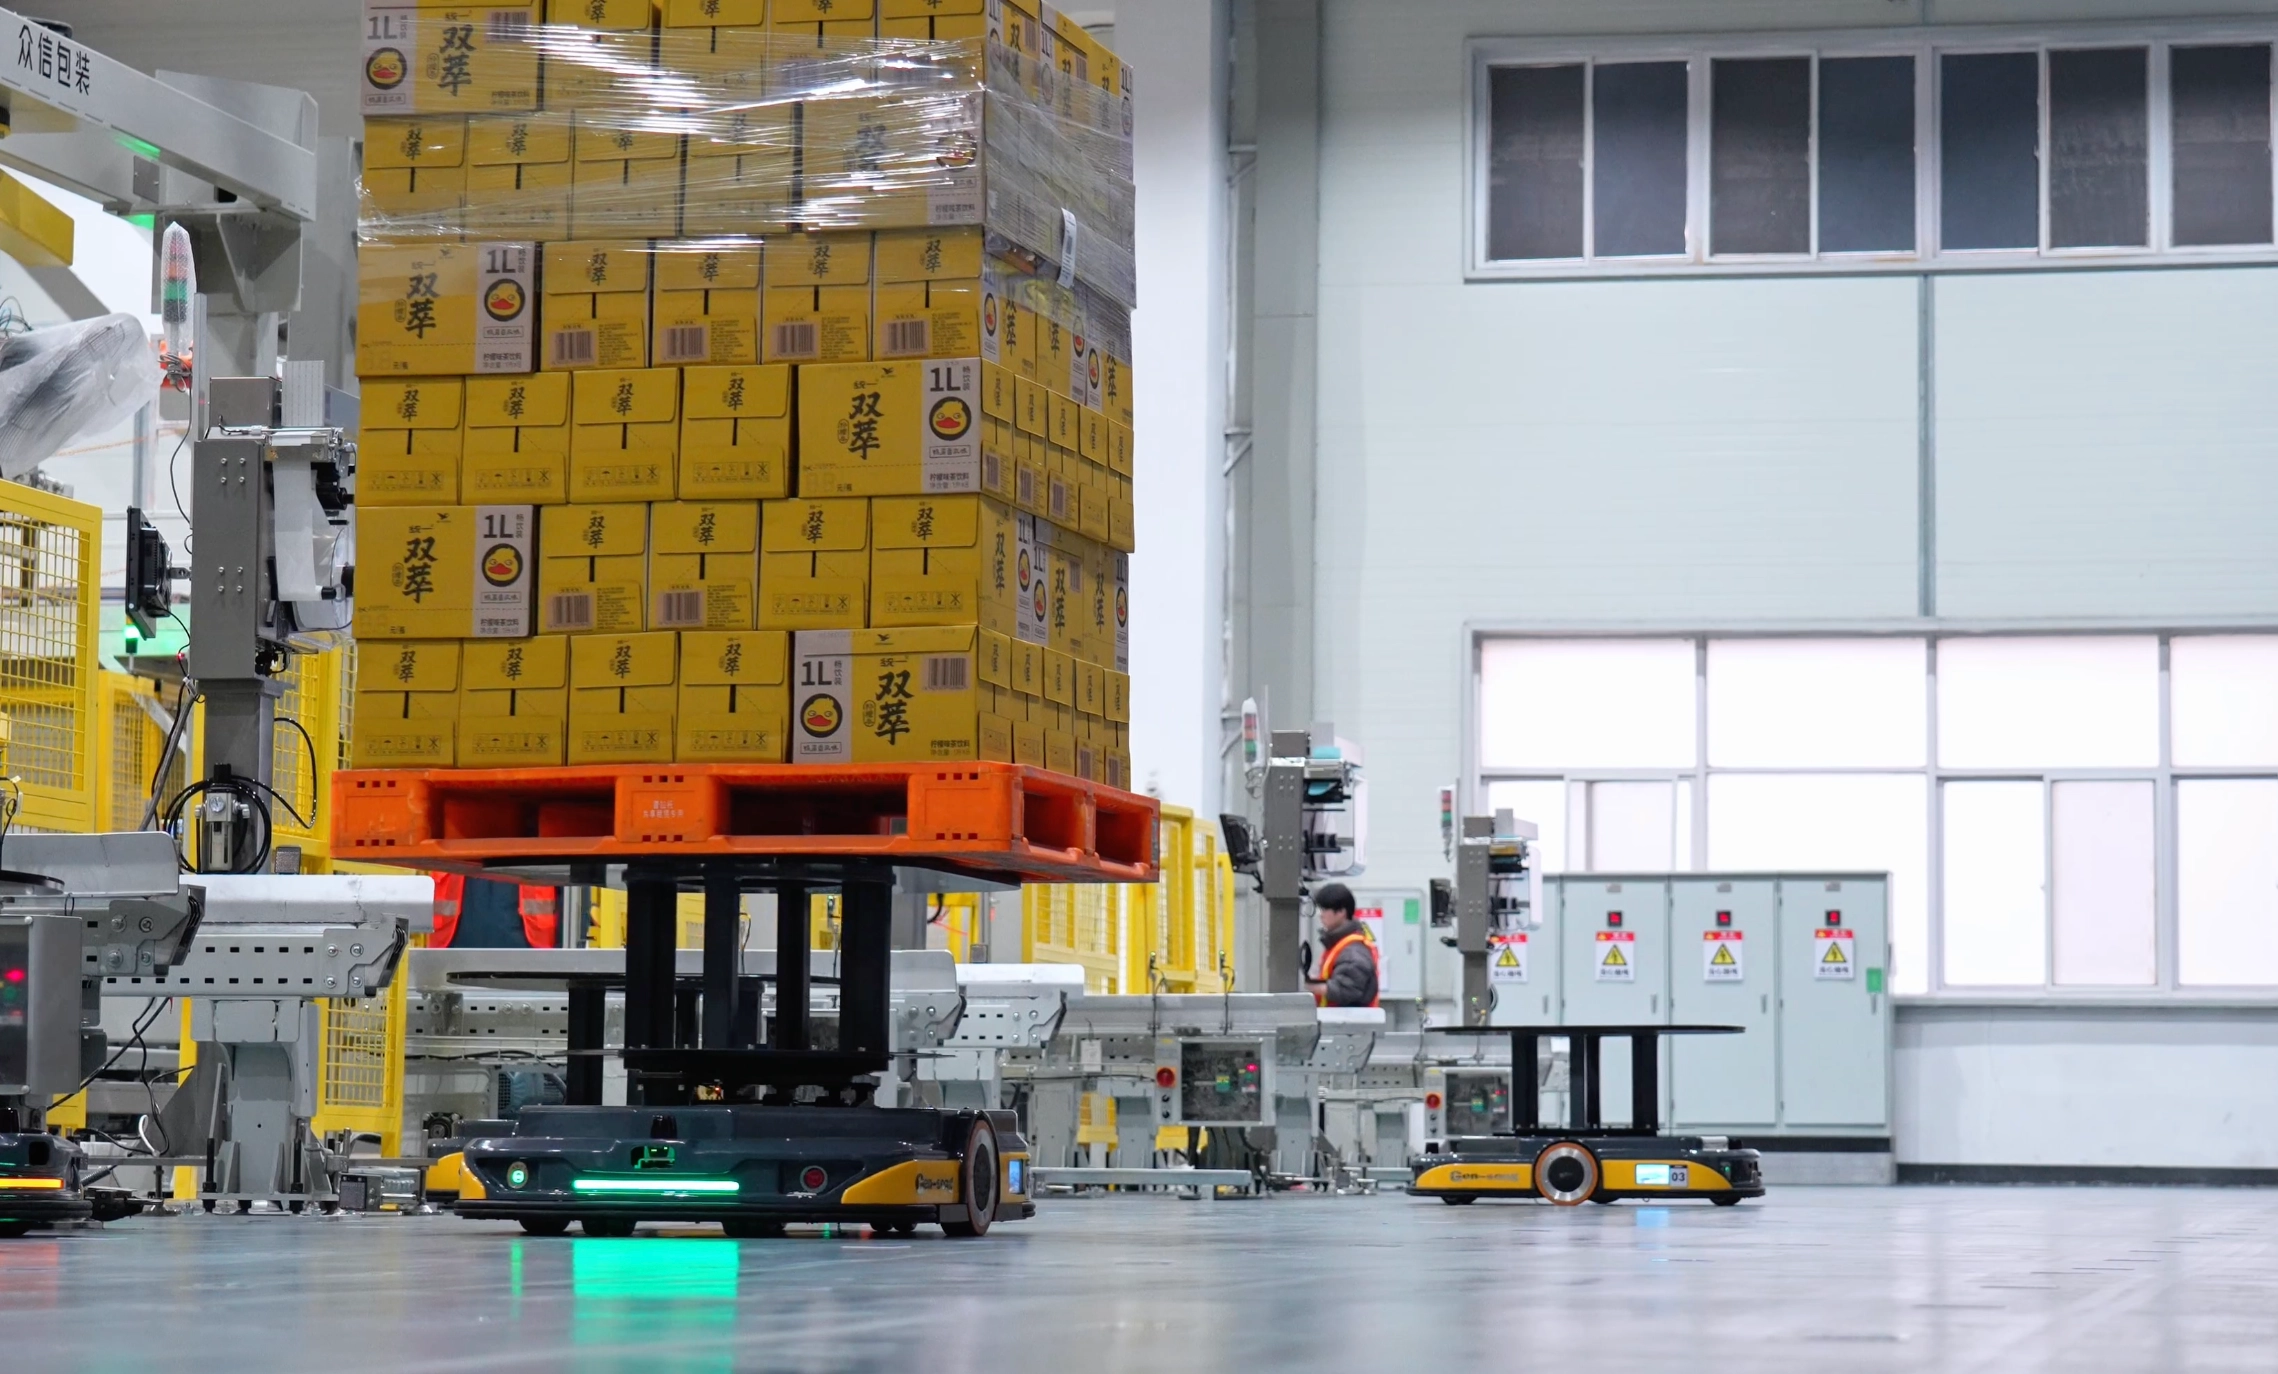
Для операций с палетированными грузами, передвижными стеллажами или стандартными тележками, мобильный робот-манипулятор (AMR) может автоматизировать повторяющиеся перемещения без необходимости существенного изменения существующей планировки помещения. Ключевым моментом является понимание того, как робот выполняет полный цикл транспортировки: получение задания, перемещение к грузу, размещение под ним, подъем, перемещение, отпускание и возвращение для выполнения следующего задания.
Что такое андердрайв?
Транспортировка с нижним приводом означает, что робот не перемещает груз на верхней части своего шасси. Вместо этого он въезжает в открытое пространство под совместимым несущим элементом, поднимает его с помощью встроенного подъемного механизма и перемещает весь несущий элемент как единое целое.
Этот метод особенно подходит для:
- Поддоны с достаточным зазором снизу
- Передвижные стеллажи и полки
- Тележки для материалов, используемые между производственными участками.
- Стандартизированные перевозчики в сфере выполнения заказов и производства в электронной коммерции.
- Грузы, которые необходимо часто перемещать на короткие или средние расстояния.
Поскольку робот находится под грузом, общая высота часто оказывается меньше, чем у обычного подъемного механизма. Это позволяет предприятиям более эффективно использовать существующие проходы и перемещать материалы между рабочими местами без существенной модификации инфраструктуры.
Полный операционный цикл
Мобильный робот-носитель с ограниченным доступом не просто перемещается из одной точки в другую. Каждая транспортная задача выполняется в скоординированной последовательности, включающей систему диспетчеризации, навигационную систему, подъемный механизм и функции безопасности.
1. Распределение заданий
Процесс начинается с того, что система управления складом, система управления производственными процессами или пользовательский интерфейс создают запрос на транспортировку. Запрос обычно включает в себя место отправления, пункт назначения, тип перевозчика, уровень приоритета и требуемое время доставки.
Система управления диспетчеризацией оценивает наличие роботов, текущее местоположение, состояние батарей, дорожную обстановку и приоритеты задач. Затем она назначает наиболее подходящего робота для выполнения задания.
Например, если на станции комплектации требуется пустая мобильная стеллажная система определяет ближайшего доступного робота с достаточной емкостью батареи и назначает его для извлечения загруженного стеллажа из зоны подготовки.
2. Навигация к месту посадки
После назначения задачи робот планирует маршрут до места погрузки. В зависимости от условий эксплуатации он может использовать навигацию с помощью QR-кодов, лазерную SLAM-навигацию или гибридный подход, сочетающий оба метода.
Навигация с помощью QR-кодов использует напольные маркеры для обеспечения повторяемого позиционирования и стабильного ориентирования по маршруту. Она часто эффективна в структурированных складских помещениях, где маршруты, точки погрузки и разгрузки и рабочие места четко определены.
Навигация с помощью лазерного SLAM-датчика позволяет роботу создавать и обновлять карту окружающей среды, используя лазерное восприятие. Это может быть полезно в средах с изменяющейся планировкой, временными препятствиями или в местах, где сложно поддерживать напольную разметку.
Во многих реальных проектах объекты сочетают в себе различные подходы: QR-коды обеспечивают точную стыковку и позиционирование, а лазерная навигация поддерживает гибкое перемещение по более обширным территориям.
3. Приближение к носителю
По мере приближения к целевому поддону или стеллажу робот замедляет ход и начинает точное выравнивание. Цель состоит не просто в том, чтобы достичь общей зоны захвата, а в том, чтобы точно расположить робота под транспортным средством.
Этот этап зависит от нескольких факторов:
- Ширина и длина шасси робота.
- Доступный зазор под перевозчиком
- Положение опорных ножек, колес или конструктивных элементов.
- Требуемое направление подхода
- Точность, необходимая для подъемного механизма.
Типичный мобильный робот, способный двигаться в скрытом режиме, использует дифференциальную систему привода, позволяющую перемещаться вперед и назад, а также совершать точечные повороты. Это особенно важно в ограниченных пространствах, поскольку робот может регулировать угол наклона без необходимости большого радиуса поворота.
Например, компактная модель с минимальным радиусом поворота менее 0,5 м может маневрировать в узких производственных проходах, в то время как более крупные модели, предназначенные для более тяжелых грузов, требуют больше места, но обеспечивают большую грузоподъемность.
4. Размещение под грузом
Достигнув точки захвата, робот выравнивается относительно нижней части несущего элемента. Точное выравнивание имеет решающее значение, поскольку подъемный механизм должен безопасно и равномерно зацеплять несущий элемент.
Высокоточное позиционирование снижает риск неравномерного подъема, смещения или контакта с несущей конструкцией. При правильной конструкции робот может обеспечить точность горизонтального позиционирования приблизительно ±10 мм и угловую точность около ±1°.
Такой уровень точности важен для обработки паллет и транспортировки мобильных стеллажей, поскольку даже небольшая ошибка выравнивания может повлиять на устойчивость, особенно при перемещении тяжелых грузов или грузов с высоким центром тяжести.
5. Подъем носителя
После выравнивания робот активирует свой подъемный механизм. В стационарном мобильном роботе это обычно винтовая подъемная система. Винтовой механизм преобразует вращательное движение в управляемое вертикальное перемещение, поднимая несущую пластину и слегка приподнимая груз над землей.
Высота подъема намеренно ограничена. Вместо того чтобы поднимать поддон на несколько футов в воздух, робот поднимает его ровно настолько, чтобы он не задевал пол и позволял безопасно перемещать его.
Типичная высота подъема составляет от 60 до 120 мм в зависимости от модели и области применения. Такой подход с низким подъемом имеет ряд преимуществ:
- Более низкий центр тяжести во время транспортировки
- Снижение риска, связанного с повышенными нагрузками.
- Меньшее энергопотребление по сравнению с подъемом грузов на большой высоте.
- Совместимость с перевозчиками с низким клиренсом.
- Упрощенная интеграция в существующие планировки складских помещений.
Для более лёгких грузов может быть достаточно высоты подъёма 60 мм. Для более тяжёлых моделей может потребоваться высота подъёма 120 мм, чтобы разместить более крупные поддоны, стеллажи или специализированные платформы.
6. Транспортировка груза
После того, как платформа надежно поднята, робот начинает транспортировку. Системы диспетчеризации и управления движением продолжают отслеживать его маршрут, скорость и условия окружающей среды.
Во время движения робот должен учитывать несколько параметров работы:
- Другие мобильные роботы работают в той же зоне.
- Пешеходы или ручная техника, въезжающие на пешеходную дорожку.
- Временные препятствия
- Перекрестки и места заторов
- Наличие зарядных станций
- Изменения в приоритетах задач
Грамотно управляемый парк роботов не полагается на принятие решений отдельными роботами в отрыве от контекста. Система управления движением координирует перемещение по территории объекта, помогая предотвратить тупиковые ситуации, сократить время ожидания и поддерживать предсказуемый поток материалов.
Например, если два робота приближаются к одному и тому же узкому проходу с противоположных направлений, система может присвоить приоритет одному роботу и дать указание другому подождать или выбрать альтернативный маршрут.
7. Передача и передача транспортного средства.
В пункте назначения робот снова выполняет точное позиционирование. Он выравнивается с заданной точкой выгрузки, плавно опускает транспортное средство и отсоединяется от груза.
Процесс освобождения должен контролироваться, чтобы избежать резких движений или неравномерного контакта с полом. После того, как транспортное средство надежно зафиксировано на месте, робот отводится и подтверждает завершение задачи.
Затем система обновляет статус задачи, отпускает робота для следующего задания и записывает оперативные данные, такие как время транспортировки, пройденное расстояние, расход заряда батареи и статус завершения задачи.
8. Возврат к зарядке или к следующей задаче
Если уровень заряда батареи достаточен, робот может сразу перейти к выполнению другой транспортной задачи. Если уровень заряда батареи приближается к заданному пороговому значению, система диспетчеризации направляет его на зарядную станцию.
В современных автономных мобильных роботах часто используется подзарядка в зависимости от потребностей. Вместо того чтобы ждать, пока батарея почти разрядится, роботы заряжаются в естественные периоды пиковой нагрузки. Это помогает поддерживать доступность в пиковые периоды и снижает потребность в батареях избыточной емкости.
При практическом внедрении следует учитывать следующее:
- Количество транспортных циклов в сутки
- Среднее расстояние, которое нужно преодолеть для выполнения одной задачи.
- Вес груза и скорость движения
- Места расположения зарядных станций
- Объем задач в часы пик
- Старение батареи с течением времени
Эти факторы определяют, нуждается ли предприятие в дополнительных роботах, большем количестве зарядных станций или пересмотренной стратегии распределения задач.
Почему важен подъемный механизм
Подъемный механизм — один из важнейших компонентов мобильного робота. Он определяет, насколько безопасно и надежно робот может захватывать, поднимать, транспортировать и отпускать груз.
Винтовой подъемный механизм обеспечивает контролируемое вертикальное перемещение и стабильную поддержку груза. В отличие от простого крюка или пассивного интерфейса, он позволяет поднимать несущую конструкцию с большей стабильностью, что важно при многократной транспортировке поддонов или стеллажей в течение смены.
Механизм также должен соответствовать области применения. Робот весом 600 кг может подойти для легких тележек или небольших мобильных стеллажей, в то время как модель весом 3000 кг лучше подходит для тяжелых поддонов, плотных стеллажей для хранения или сложных производственных условий.
Выбор оптимальной грузоподъемности – это не только вопрос максимально возможной нагрузки. Необходимо также учитывать следующие факторы:
- Фактический вес грузчика
- Вес груза на транспортном средстве
- Динамические силы при ускорении и торможении
- Состояние грунта и уклон
- Частота циклов подъема
- Будущий рост веса продукции или объема заказов
Как навигация способствует надежному транспорту
Навигация определяет, сможет ли робот стабильно работать на действующем объекте. Мобильный робот, способный к скрытой миграции, должен делать больше, чем просто следовать по линии; он должен определять свое местоположение, избегать препятствий, координировать свои действия с другими транспортными средствами и безопасно останавливаться при необходимости.
Навигация по QR-коду
Навигация с помощью QR-кодов осуществляется с использованием визуальных маркеров, размещенных на полу. Робот считывает эти маркеры, чтобы подтвердить свое положение и следовать заданному маршруту.
Этот метод часто предпочитают в следующих случаях:
- Транспортные маршруты с высокой частотой повторения
- Фиксированные места посадки и высадки
- Высокоточная стыковка
- Объекты со стабильной планировкой
- Проекты, требующие предсказуемой и повторяемой работы.
Главное преимущество — это стабильность. После установки маршрута и маркеров робот может многократно достигать одной и той же точки с высокой точностью.
Лазерная SLAM-навигация
Навигация с помощью лазерного SLAM-датчика использует лазерное зрение для составления карты окружающей среды и определения положения робота. Она может быть полезна в тех случаях, когда напольная разметка нецелесообразна или когда планировка часто меняется.
Этот подход может подойти:
- Производственные предприятия с меняющейся планировкой производственных площадей
- Помещения с ограниченными возможностями нанесения разметки на полу.
- Участки со сложной или изменчивой транспортной ситуацией.
- Операции, требующие гибкости маршрута.
Гибридная навигация на основе лазерных отражателей может дополнительно повысить надежность на крупных или сложных по конструкции объектах за счет сочетания картирования окружающей среды с фиксированными опорными точками.
Функции безопасности в повседневной эксплуатации
Безопасность имеет первостепенное значение при внедрении любой автономной системы обработки материалов. Мобильный робот, работающий в условиях ограниченного пространства, находится рядом с людьми, ручным оборудованием, стеллажами и другими транспортными средствами, поэтому он должен обнаруживать риски и адекватно реагировать.
К общим функциям безопасности относятся:
- Обнаружение и предотвращение столкновений с препятствиями на передней части автомобиля
- Дополнительная функция обнаружения препятствий сзади
- обнаружение защитного бампера
- кнопки аварийной остановки
- Звуковые сигналы тревоги и индикаторы состояния
- Контроль скорости в пешеходных зонах
- Контролируемые последовательности торможения и подъема
Робот должен замедляться или останавливаться при обнаружении человека, препятствия или непредвиденной ситуации. Кроме того, процесс подъема должен начинаться только тогда, когда робот правильно расположен и носитель совместим с подъемным интерфейсом.
Безопасность — это не только аппаратная составляющая. Она также зависит от конструкции объекта, правил дорожного движения, пешеходных зон, стандартов погрузки/разгрузки и четких процедур обработки исключений.
Типичные области применения
Скрытые мобильные роботы-автономные мобильные роботы (AMR) используются в различных отраслях промышленности, где необходимо многократно перемещать материалы между заданными точками.
Выполнение заказов в электронной коммерции
В центрах выполнения заказов мобильные стеллажи можно перемещать между зонами хранения, станциями комплектации, зонами упаковки и зонами отгрузки. Робот помогает сократить расстояние, которое необходимо пройти пешком, и обеспечивает более высокую пропускную способность в периоды пиковой нагрузки.
Производственная внутрипроизводственная логистика
На производственных площадках робот может перемещать сырье, полуфабрикаты, тележки со оснасткой или готовую продукцию между складами, производственными линиями, зонами контроля качества и упаковочными станциями.
Складирование высокой плотности
Для складов, использующих мобильные стеллажи или стандартные платформы, скрытые мобильные роботы могут повысить плотность хранения за счет сокращения пространства, необходимого для маневрирования транспортных средств.
Многосменная работа
Благодаря возможности непрерывной работы с запланированной зарядкой, робот подходит для предприятий, которым необходим стабильный поток материалов в течение нескольких смен.
Как оценить готовность площадки
Перед развертыванием потенциально используемого мобильного робота-манипулятора предприятиям следует оценить, поддерживает ли существующая среда транспортировку с помощью привода под днищем.
Ключевые моменты оценки включают:
- Зазор под поддонами, стеллажами и тележками.
- Ровность пола, чистота и несущая способность.
- Ширина прохода и пространство для разворота
- Размеры мест посадки и высадки
- Стандартизация операторов связи
- Частота выполнения задач и пиковая нагрузка
- Покрытие Wi-Fi и надежность сети
- Требования к интеграции с системами WMS, MES или ERP.
- Зонирование пешеходного движения и безопасности
Для использования этой технологии не требуется полная перепланировка объекта. Во многих случаях наиболее эффективным подходом является начало с определенного транспортного маршрута, стандартизация взаимодействия с перевозчиком и постепенное расширение по мере повышения уверенности в эффективности работы.
Выбор правильной конфигурации
Выбор подходящего мобильного робота зависит от груза, типа носителя, пройденного расстояния и условий эксплуатации.
| Требование | Подходящая конфигурация |
| Легкие тележки или небольшие передвижные стеллажи | Модель меньшей вместимости с компактным шасси. |
| Стандартная паллетная транспортировка | Модель средней грузоподъемности с надежной навигацией и точной стыковкой. |
| Тяжелые поддоны или плотные стеллажи | Модель большей грузоподъемности с более высокой грузоподъемностью. |
| Фиксированные, повторяющиеся маршруты | Навигация по QR-коду |
| Изменение компоновки или гибкая маршрутизация | Лазерная SLAM-навигация или гибридная навигация |
| Высокочастотная работа | стратегия диспетчеризации автопарка и использования возможностей для ускорения продаж |
Робот XGEN Компания предлагает мобильные роботы-амфибии (AMR) с возможностью скрытого перемещения, грузоподъемностью от 600 до 3000 кг, со стандартной навигацией по QR-коду, а также лазерной SLAM-навигацией или навигацией с помощью лазерного отражателя для более сложных условий. Серия A1 предназначена для транспортировки поддонов и стеллажей с помощью привода снизу, сочетая в себе дифференциальный привод, винтовой подъем, управление диспетчеризацией и управление движением для поддержки обработки материалов на складах и производственных предприятиях.
Заключительная точка зрения
Мобильный робот-манипулятор (AMR) работает за счет сочетания автономной навигации, точного позиционирования под грузом, контролируемого подъема и скоординированного управления парком. Его ценность заключается не в замене всех задач по перемещению материалов, а в автоматизации повторяющихся перемещений совместимых поддонов, стеллажей и тележек по территории предприятия.
Для предприятий, стремящихся улучшить материальный поток без полной перестройки склада, транспортные средства с нижним приводом предлагают практичный путь к повышению плотности погрузки, сокращению ручной обработки и более предсказуемой внутрилогистической эффективности.