目次
A 潜在移動ロボット は、パレット、移動式ラック、または特注の資材カートの下を走行し、それらをわずかに持ち上げて指定された場所まで運搬するように設計された、低姿勢の自律移動ロボットです。側面から資材を持ち上げる従来のフォークリフトとは異なり、このアンダードライブ方式は荷物を地面に近い位置に保ち、広い旋回スペースの必要性を軽減し、倉庫や生産施設における資材の連続的な流れを可能にします。.
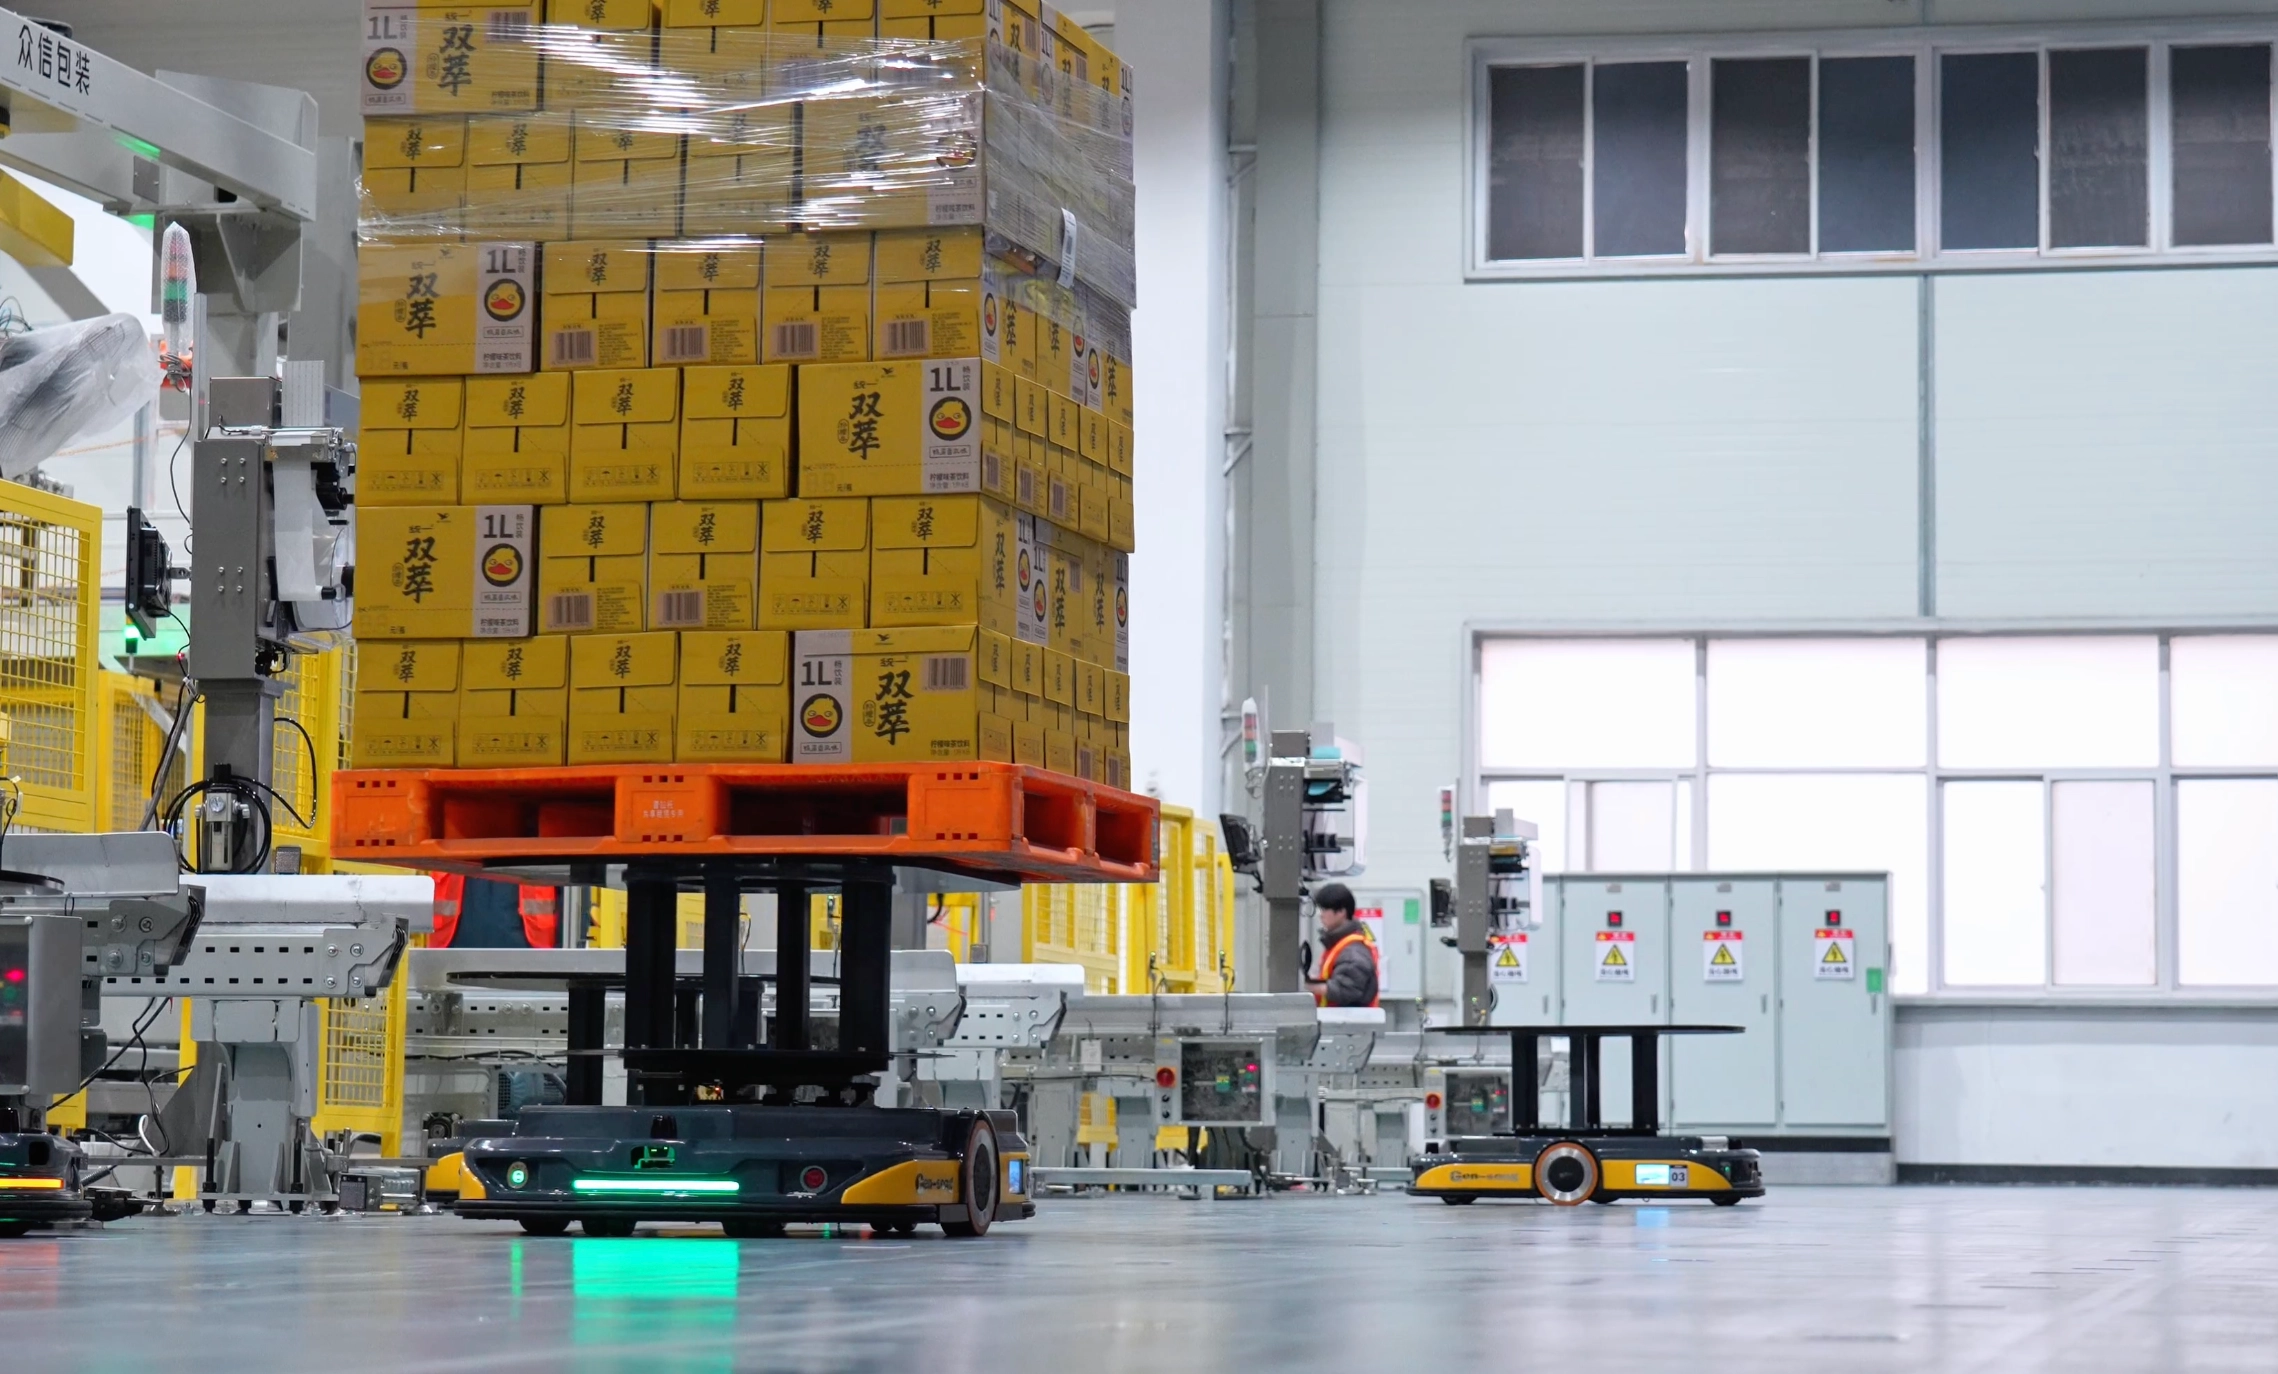
パレット積みの商品、移動式棚、または標準化されたカートを扱う作業において、潜在能力型移動ロボット(AMR)は、既存の床レイアウトを大幅に変更することなく、反復的な搬送作業を自動化できます。重要なのは、ロボットが搬送サイクル全体をどのように完了するかを理解することです。つまり、タスクを受け取り、荷物まで移動し、荷物の下に位置決めし、持ち上げ、移動し、解放し、次のタスクのために戻るという一連の動作です。.
アンダードライブ輸送とは何ですか?
アンダードライブ搬送とは、ロボットがシャーシの上に荷物を載せずに搬送する方式です。代わりに、ロボットは対応するキャリアの下の空きスペースに入り込み、内蔵の昇降機構を使ってキャリアを持ち上げ、キャリア全体を一体として移動させます。.
この方法は特に以下のような場合に適しています。
- 底面に十分なクリアランスのあるパレット
- 移動式ラックおよび棚ユニット
- 生産ステーション間で使用される資材運搬カート
- eコマースのフルフィルメントと製造における標準化された運送業者
- 短距離または中距離で頻繁に移動させる必要がある荷物
ロボットが荷物の下に留まるため、全体の高さは従来の昇降車両よりも低くなることが多い。これにより、施設は既存の通路をより効率的に活用し、大規模なインフラ改修を行うことなく作業ステーション間で資材を移動させることができる。.
完全な運用サイクル
潜在能力型移動ロボット(AMR)は、単に一点から別の点へ移動するだけではありません。各搬送作業は、配車システム、ナビゲーションシステム、昇降機構、および安全機能が連携した一連の動作に従って行われます。.
1. タスクの割り当て
このプロセスは、倉庫管理システム、製造実行システム、またはオペレーターインターフェースが輸送依頼を作成することから始まります。依頼には通常、集荷場所、配送先、運送業者、優先度、および必要な配達時間が含まれます。.
配車管理システムは、利用可能なロボット、現在位置、バッテリーの状態、交通状況、およびタスクの優先順位を評価します。そして、最も適切なロボットを作業に割り当てます。.
例えば、ピッキングステーションで空の移動式ラックが必要な場合、システムは十分なバッテリー容量を持つ最も近い利用可能なロボットを特定し、そのロボットに積載済みのラックを準備エリアから取り出すよう割り当てます。.
2. ピックアップポイントまでのナビゲーション
タスクが割り当てられると、ロボットはピックアップ場所までの経路を計画します。展開環境に応じて、QRコードナビゲーション、レーザーSLAMナビゲーション、または両方の方法を組み合わせたハイブリッド方式を使用する場合があります。.
QRコードナビゲーションは、床面マーカーを利用して、再現性の高い位置情報と安定した経路案内を提供します。経路、ドッキングポイント、作業ステーションが明確に定義されている構造化された倉庫などで特に効果的です。.
レーザーSLAMナビゲーションは、レーザーを用いた認識によってロボットが周囲の地図を作成・更新することを可能にします。これは、レイアウトが変化する環境、一時的な障害物がある環境、または床マーカーの維持が難しい場所で役立ちます。.
多くの実際のプロジェクトでは、施設は複数のアプローチを組み合わせて使用している。QRコードによって正確なドッキングと位置決めが可能になり、レーザーベースのナビゲーションによってより広いエリアでの柔軟な移動が実現される。.
3. 空母への接近
ロボットは目標のパレットやラックに近づくと、速度を落とし、精密な位置合わせを開始します。目的は単にピックアップエリアに到達することではなく、搬送物の真下にロボットを正確に配置することです。.
この段階はいくつかの要因によって左右されます。
- ロボットシャーシの幅と長さ
- 運送業者による利用可能なクリアランス
- 支持脚、車輪、または構造部材の位置
- 必要な進入方向
- 昇降インターフェースに必要な精度
一般的な潜在型移動ロボットは差動駆動システムを採用しており、前進・後退移動に加え、その場での回転も可能です。これは、ロボットが大きな旋回半径を必要とせずに角度を調整できるため、狭い場所での作業に非常に有効です。.
例えば、最小旋回半径が0.5m未満の小型モデルは、狭い生産通路でも操作しやすい一方、より重い荷物に対応するために設計された大型モデルは、より広いスペースを必要とするものの、より高い積載能力を提供する。.
4. 荷重の下への配置
ピックアップポイントに到達すると、ロボットはキャリアの下面と位置合わせを行います。正確な位置合わせは、昇降機構がキャリアに安全かつ均等に接触するために不可欠です。.
高精度な位置決めにより、持ち上げ時の不均一性、位置ずれ、搬送構造物との接触といったリスクが低減されます。適切に設計された配置では、ロボットは水平方向の位置決め精度を約±10mm、角度精度を約±1°まで達成できます。.
このレベルの精度は、パレットの取り扱いや移動式ラックの輸送において重要です。なぜなら、わずかな位置ずれでも安定性に影響を与える可能性があり、特に重い荷物や重心の高い荷物を移動させる際にはその影響が顕著になるからです。.
5. キャリアの持ち上げ
位置合わせが完了すると、ロボットは昇降機構を作動させる。潜行型移動ロボットでは、これは一般的にスクリュー式昇降システムである。スクリュー機構は回転運動を制御された垂直方向の動きに変換し、搬送プレートを持ち上げて荷物を地面からわずかに持ち上げる。.
持ち上げ高さは意図的に制限されている。ロボットはパレットを数フィートも空中に持ち上げるのではなく、床面からわずかに離れる程度に持ち上げ、安全な移動を可能にする。.
一般的なリフト高さは、モデルや用途によって異なりますが、60mmから120mmの範囲です。この低リフト方式には、いくつかの利点があります。
- 輸送時の重心が低い
- 負荷増加に伴うリスクの軽減
- 高揚力ハンドリングと比較してエネルギー消費量が少ない
- 低クリアランスキャリアとの互換性
- 既存の倉庫レイアウトへの統合がより容易になる
軽量用途であれば、60mmの昇降高さで十分な場合があります。重量のあるモデルでは、大型パレット、ラック、または専用キャリアに対応するため、120mmの昇降高さを使用する場合があります。.
6. 荷物の輸送
搬送物が安全に持ち上げられると、ロボットは搬送を開始する。配車システムと交通管理システムは、ロボットの経路、速度、および周囲の状況を引き続き監視する。.
移動中、ロボットはいくつかの運用変数を処理する必要がある。
- 同じエリアで稼働している他の移動ロボット
- 歩行者または手動機器が通路に進入する
- 一時的な障害物
- 交差点と混雑箇所
- 充電ステーションの利用状況
- タスクの優先順位の変更
適切に管理された車両群は、個々のロボットが単独で判断を下すことに依存しません。交通管理システムが敷地全体の動きを調整することで、行き詰まりを防ぎ、待ち時間を短縮し、予測可能な資材の流れを維持します。.
例えば、2台のロボットが同じ狭い通路に反対方向から接近した場合、システムは一方のロボットに優先権を与え、もう一方のロボットには待機するか、別のルートを通るように指示することができる。.
7. 運送業者の引き渡しと解放
目的地に到着すると、ロボットは再び精密な位置決めを行う。指定された降ろし地点に位置を合わせ、キャリアをスムーズに降ろし、荷物から切り離す。.
搬送物の解放プロセスは、急な動きや床面との不均一な接触を避けるために制御されなければならない。搬送物が安全に所定の位置に収まった後、ロボットは後退し、作業完了を確認する。.
システムはその後、タスクの状態を更新し、ロボットを次の作業に送り出し、輸送時間、移動距離、バッテリー消費量、タスク完了状況などの運用データを記録します。.
8. 充電または次の作業に戻る
バッテリー残量が十分であれば、ロボットはそのまま別の運搬作業に進むことができます。バッテリー残量が規定の閾値に近づくと、配車システムはロボットを充電ステーションへ誘導します。.
最新のAMR(自律移動ロボット)フリートでは、機会充電がよく用いられています。バッテリー残量がほぼゼロになるまで待つのではなく、需要の自然な隙間を利用してロボットが充電を行います。これにより、ピーク時の稼働率を維持し、過剰なバッテリー容量の必要性を軽減できます。.
実際の導入においては、以下の点を考慮する必要がある。
- 1日の輸送サイクル数
- タスクあたりの平均移動距離
- 積載重量と走行速度
- 充電ステーションの場所
- ピーク時の作業量
- バッテリーの経年劣化
これらの要因によって、施設に追加のロボット、充電ポイントの増設、あるいはタスク割り当て戦略の見直しが必要かどうかが決まる。.
昇降機構が重要な理由
昇降機構は、潜在移動ロボットにおいて最も重要な構成要素の一つです。昇降機構によって、ロボットが搬送物をどれだけ安全かつ確実に把持、持ち上げ、運搬、そして解放できるかが決まります。.
スクリュー式昇降機構は、制御された垂直方向の動きと安定した荷重支持を実現します。単純なフックや受動的なインターフェースとは異なり、搬送物をより安定して持ち上げることができ、これはシフト中にパレットやラックを繰り返し搬送する際に重要です。.
機構は用途に合わせて選定する必要がある。600kgのロボットは軽量の台車や小型の移動式ラックに適しているかもしれないが、3,000kgのモデルは重いパレット、高密度の保管ラック、あるいは要求の厳しい製造環境により適している。.
適切な吊り上げ能力を選ぶ際には、最大積載量だけを考慮するのではなく、以下の点も考慮する必要があります。
- キャリアの実際の重量
- 運送業者の貨物重量
- 加速時および制動時の動的力
- 床の状態と傾斜
- 持ち上げ動作の頻度
- 製品重量または注文量の将来的な増加
ナビゲーションが信頼性の高い輸送をどのように支えるか
ナビゲーション機能は、ロボットが実際の施設内で安定して動作できるかどうかを左右する重要な要素です。潜在能力を持つ移動ロボットは、単に線に沿って進むだけでなく、自己位置を特定し、障害物を回避し、他の車両と連携し、必要に応じて安全に停止する必要があります。.
QRコードナビゲーション
QRコードナビゲーションは、床に設置された視覚的なマーカーを利用します。ロボットはこれらのマーカーを読み取ることで自身の位置を確認し、定められた経路をたどります。.
この方法は、以下のような場合によく用いられます。
- 高頻度輸送ルート
- 固定されたピックアップおよびドロップオフ場所
- 高精度ドッキング
- 安定したレイアウトの施設
- 予測可能で再現性のある運用を必要とするプロジェクト
最大の利点は一貫性です。ルートとマーカーが一度設置されれば、ロボットは高い精度で同じ位置に繰り返し到達できます。.
レーザーSLAMナビゲーション
レーザーSLAMナビゲーションは、レーザー光を用いて環境をマッピングし、ロボットの位置を特定する。床面マーキングが困難な場合や、レイアウトが頻繁に変更される場合に有効である。.
このアプローチは以下のような場合に適しているかもしれません。
- 生産レイアウトが進化する製造工場
- 床面表示の選択肢が限られている施設
- 交通パターンが複雑または変動する地域
- ルートの柔軟性を必要とする業務
レーザー反射器を用いたハイブリッドナビゲーションは、環境マッピングと固定基準点を組み合わせることで、大規模または構造的に複雑な現場における信頼性をさらに向上させることができる。.
日常業務における安全機能
安全性は、あらゆる自律型マテリアルハンドリングシステムの導入において最も重要な要素です。潜在能力を持つ移動ロボットは、人、手動機器、ラック、その他の車両の周囲で動作するため、リスクを検知し、適切に対応する必要があります。.
一般的な安全機能には以下が含まれます。
- 前方障害物検知および回避
- オプションの後方障害物検知
- 安全バンパー検知
- 緊急停止ボタン
- 音声アラームとステータスランプ
- 歩行者エリアでの速度制御
- 制御されたブレーキとリフトのシーケンス
ロボットは、人、障害物、または予期せぬ状況を検知した場合、減速または停止する必要があります。さらに、持ち上げ作業は、ロボットが正しい位置に配置され、搬送装置が持ち上げインターフェースと互換性がある場合にのみ開始する必要があります。.
安全性はハードウェアの機能だけにとどまりません。敷地設計、交通規則、歩行者区域、積載基準、そして例外処理のための明確な手順にも左右されます。.
代表的な用途
潜在能力型移動ロボット(AMR)は、資材を定められた場所間で繰り返し移動させる必要がある様々な産業で利用されている。.
Eコマースフルフィルメント
物流センターでは、移動式ラックを保管エリア、ピッキングステーション、梱包エリア、出荷準備エリア間で移動させることができます。ロボットは移動距離を短縮し、ピーク時の注文処理能力向上に貢献します。.
製造業におけるイントラロジスティクス
生産施設において、ロボットは原材料、半製品、工具カート、または完成品を、保管場所、生産ライン、検査エリア、および梱包ステーション間で移動させることができる。.
高密度倉庫
移動式ラックや標準化された搬送装置を使用する倉庫では、潜在的な移動ロボットは、車両の操縦に必要なスペースを削減することで、保管密度を向上させることができる。.
複数シフト制の操業
このロボットは、充電スケジュールを立てて連続運転できるため、複数のシフトにわたって安定した資材の流れが必要な施設に適しています。.
サイトの準備状況を評価する方法
潜在型移動ロボットAMRを導入する前に、施設側は既存の環境がアンダードライブ搬送に対応しているかどうかを評価する必要がある。.
主な評価ポイントは以下のとおりです。
- パレット、ラック、カートの底面クリアランス
- 床の平坦性、清潔さ、耐荷重能力
- 通路幅と旋回スペース
- 集荷・降車地点の寸法
- キャリアの標準化
- タスクの頻度とピーク需要
- Wi-Fiの通信範囲とネットワークの信頼性
- WMS、MES、またはERPシステムとの統合要件
- 歩行者交通と安全区域の指定
この技術を利用するために、サイト全体を再設計する必要はありません。多くの場合、最も効果的なアプローチは、明確な輸送ルートを設定し、運送業者とのインターフェースを標準化し、運用上の自信が高まるにつれて徐々に拡張していくことです。.
適切な構成を選択する
最適な潜在能力を持つ移動ロボットは、積載物、搬送装置の種類、移動距離、および動作環境によって決まります。.
| 要件 | 適切な構成 |
| 軽量カートまたは小型移動式ラック | コンパクトなシャーシを採用した低容量モデル |
| 標準パレット輸送 | 信頼性の高い航行性能と正確なドッキング機能を備えた中容量モデル |
| 重いパレットまたは高密度ラック | より強力な吊り上げ能力を備えた高容量モデル |
| 固定された、繰り返し可能なルート | QRコードナビゲーション |
| レイアウトの変更または柔軟なルーティング | レーザーSLAMまたはハイブリッドナビゲーション |
| 高周波動作 | 車両配車と機会課金戦略 |
XGENロボット 同社は、600kgから3,000kgまでの積載能力を持つ潜在能力型移動ロボットAMRモデルを提供しており、QRコードナビゲーションを標準装備、より複雑な環境向けにはレーザーSLAMまたはレーザーリフレクターナビゲーションも利用可能です。A1シリーズは、アンダードライブ式パレットおよびラック搬送用に設計されており、差動駆動、スクリューリフト、ディスパッチ管理、交通管理を組み合わせることで、倉庫や製造施設におけるマテリアルハンドリングをサポートします。.
最終的な見解
潜在能力型移動ロボット(AMR)は、自律航行、高精度な搬送台車下位置決め、制御された昇降、および協調的な車両群管理を組み合わせることで機能します。その価値は、あらゆる資材運搬作業を置き換えることにあるのではなく、互換性のあるパレット、ラック、カートを施設内で繰り返し移動させる作業を自動化することにあります。.
倉庫全体を再構築することなく資材の流れを改善したいと考えている企業にとって、アンダードライブ式搬送システムは、高密度化、手作業の削減、そしてより予測可能なイントラロジスティクス性能を実現するための実用的な手段となる。.