Inhaltsverzeichnis
A latenter mobiler Roboter Es handelt sich um einen flachen, autonomen mobilen Roboter, der unter Paletten, Regalsystemen oder kundenspezifischen Materialwagen fährt, diese leicht anhebt und zu einem definierten Zielort transportiert. Im Gegensatz zu herkömmlichen Gabelstaplern, die das Material seitlich anheben, hält dieser Unterfahrantrieb die Last bodennah, reduziert den Bedarf an großen Wendeflächen und ermöglicht einen kontinuierlichen Materialfluss in Lagerhallen und Produktionsstätten.
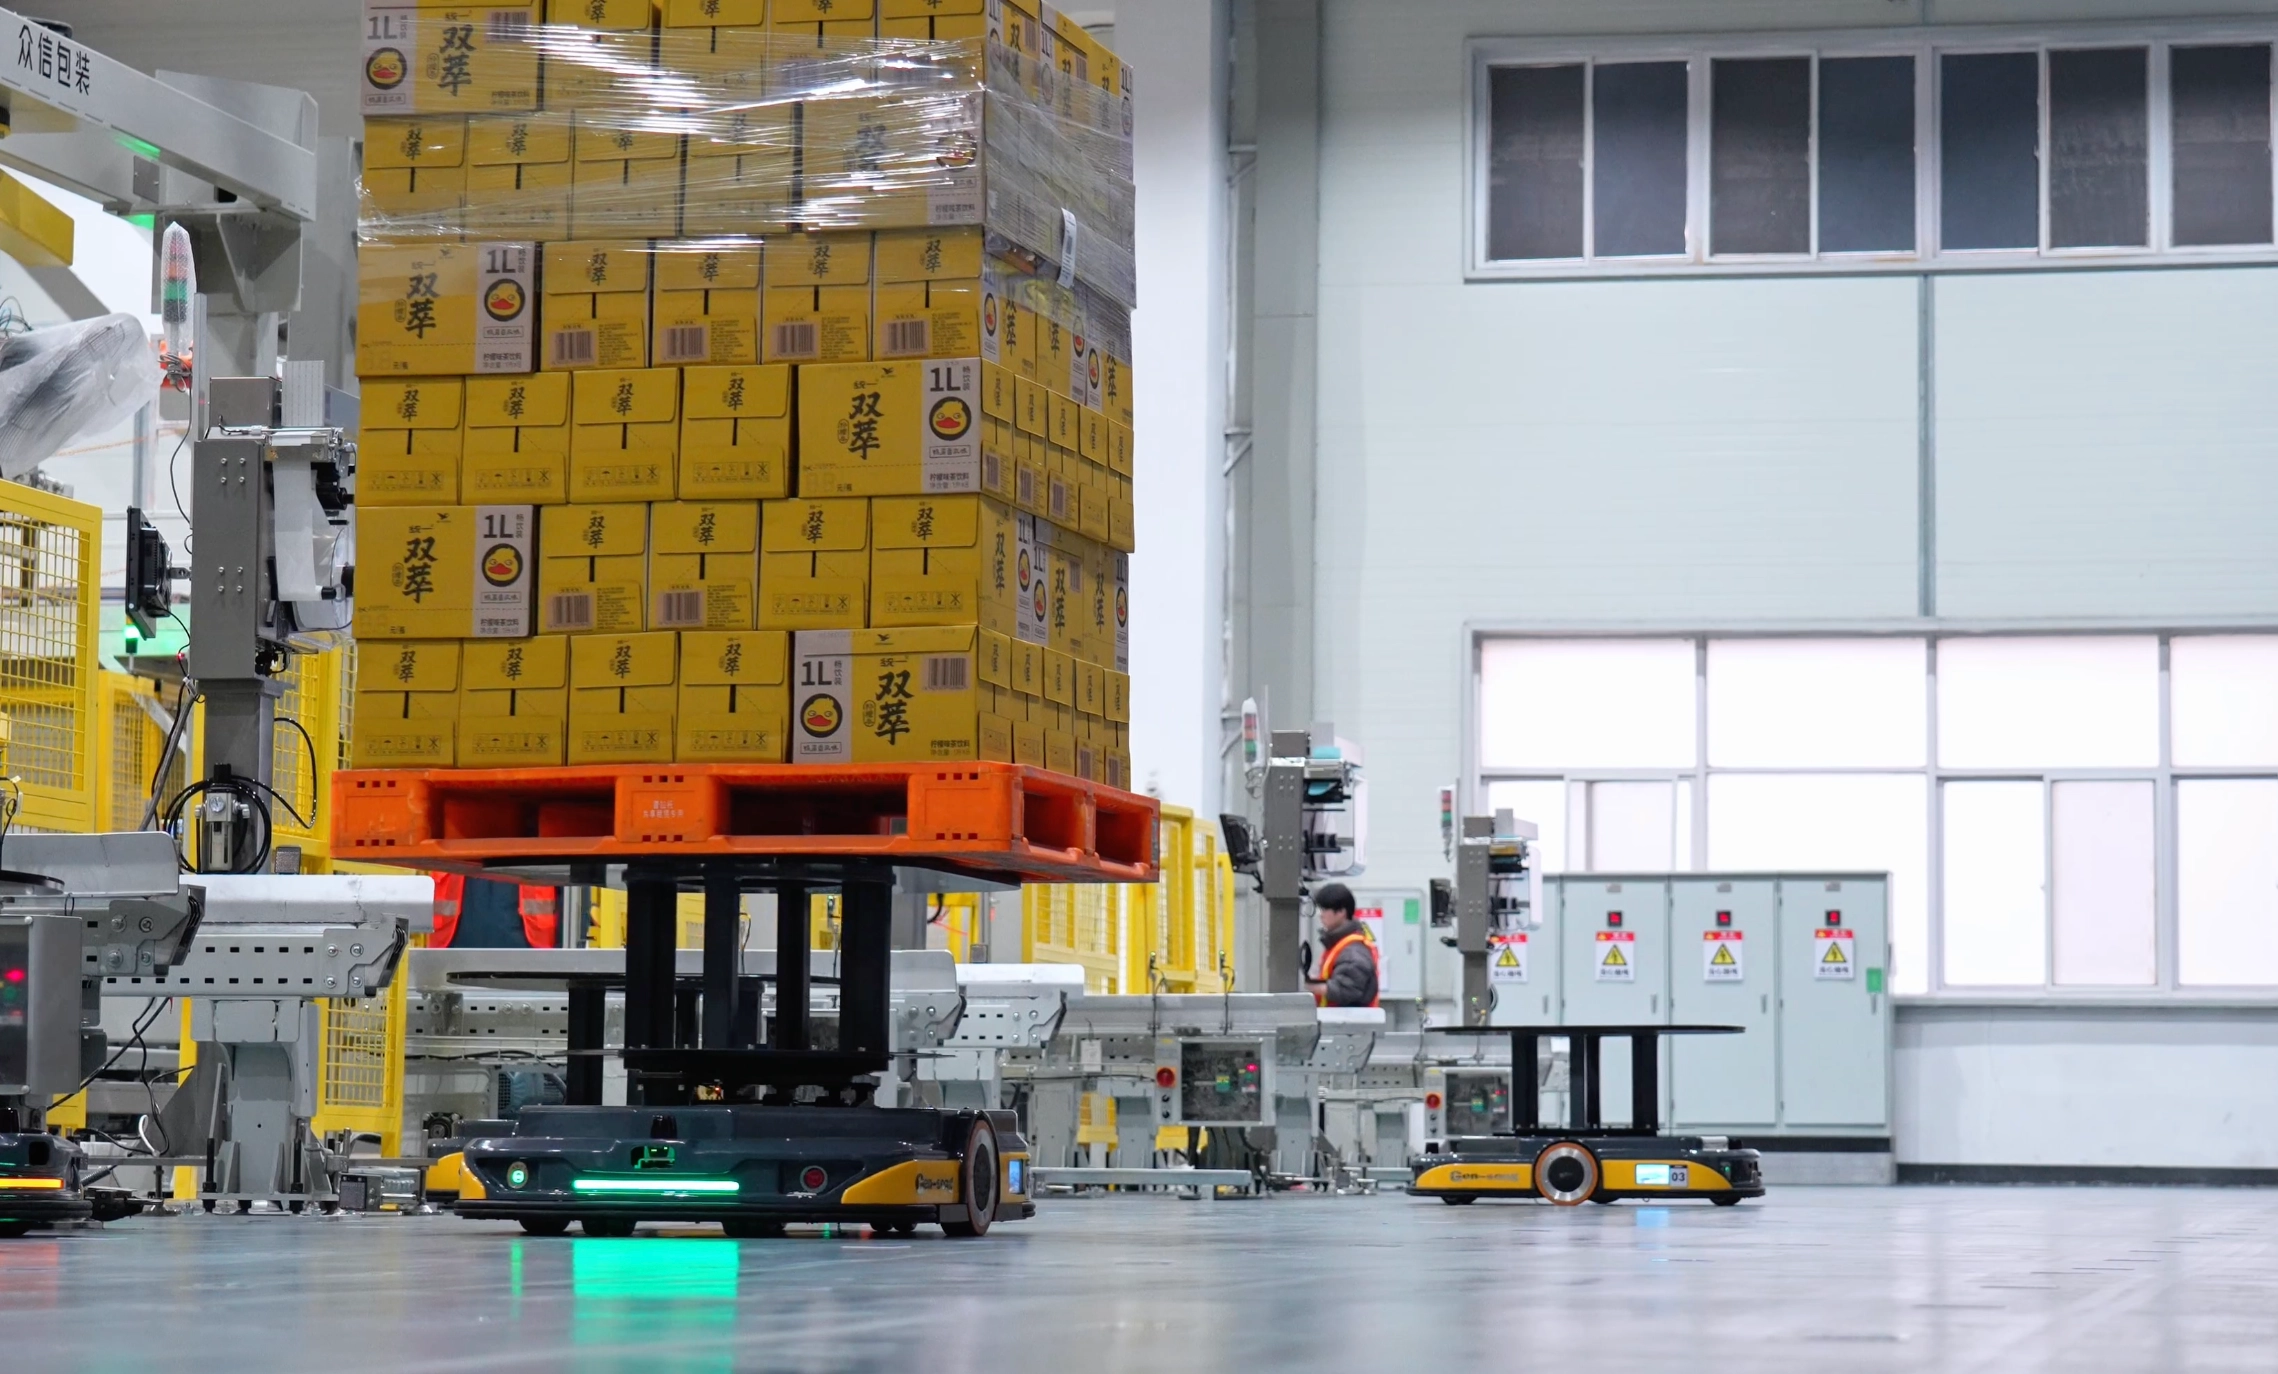
Für den Umgang mit palettierten Waren, mobilen Regalen oder standardisierten Transportwagen kann ein latenter mobiler Roboter (AMR) wiederkehrende Transportvorgänge automatisieren, ohne dass größere Änderungen an der bestehenden Hallenstruktur erforderlich sind. Entscheidend ist das Verständnis dafür, wie der Roboter einen kompletten Transportzyklus durchführt: Auftragsannahme, Navigation zur Ladung, Positionierung darunter, Anheben, Transport, Absetzen und Rückkehr zum nächsten Auftrag.
Was ist ein Untersetzungsgetriebe?
Beim Unterfahrtransport trägt der Roboter die Last nicht auf seinem Chassis. Stattdessen fährt er in den freien Raum unter einem kompatiblen Träger, hebt diesen mithilfe eines integrierten Hebemechanismus an und bewegt den gesamten Träger als eine Einheit.
Diese Methode eignet sich besonders für:
- Paletten mit ausreichendem Bodenabstand
- Mobile Regale und Regaleinheiten
- Materialwagen, die zwischen den Produktionsstationen eingesetzt werden
- Standardisierte Transportunternehmen im E-Commerce-Fulfillment und in der Fertigung
- Lasten, die häufig über kurze oder mittlere Strecken bewegt werden müssen
Da der Roboter unterhalb der Last bleibt, ist die Gesamthöhe oft geringer als bei einem herkömmlichen Hebezeug. Dies ermöglicht es Betrieben, vorhandene Gänge effizienter zu nutzen und Material ohne umfangreiche Infrastrukturänderungen zwischen Arbeitsstationen zu transportieren.
Der vollständige Betriebszyklus
Ein latenter mobiler Roboter (AMR) fährt nicht einfach von einem Punkt zum anderen. Jeder Transportvorgang folgt einer koordinierten Abfolge, an der das Dispositionsystem, das Navigationssystem, der Hebemechanismus und die Sicherheitsfunktionen beteiligt sind.
1. Aufgabenstellung
Der Prozess beginnt, wenn ein Lagerverwaltungssystem, ein Produktionssteuerungssystem oder eine Bedienerschnittstelle eine Transportanforderung erstellt. Die Anforderung enthält typischerweise den Abholort, den Bestimmungsort, den Spediteurtyp, die Prioritätsstufe und die gewünschte Lieferzeit.
Das Einsatzmanagementsystem wertet verfügbare Roboter, deren aktuelle Positionen, den Akkustand, die Verkehrslage und die Aufgabenprioritäten aus. Anschließend weist es den am besten geeigneten Roboter dem jeweiligen Auftrag zu.
Benötigt beispielsweise eine Kommissionierstation ein leeres mobiles Regal, ermittelt das System den nächstgelegenen verfügbaren Roboter mit ausreichender Batteriekapazität und weist ihn dem Abholen eines beladenen Regals aus einem Bereitstellungsbereich zu.
2. Navigation zum Abholpunkt
Sobald der Auftrag zugewiesen ist, plant der Roboter eine Route zum Abholort. Je nach Einsatzumgebung kann er QR-Code-Navigation, Laser-SLAM-Navigation oder eine Kombination beider Methoden verwenden.
Die QR-Code-Navigation nutzt Bodenmarkierungen für eine wiederholbare Positionierung und stabile Routenführung. Sie ist besonders effektiv in strukturierten Lagerhallen, in denen Wege, Andockstellen und Arbeitsplätze klar definiert sind.
Die Laser-SLAM-Navigation ermöglicht es dem Roboter, mithilfe laserbasierter Wahrnehmung eine Karte seiner Umgebung zu erstellen und zu aktualisieren. Dies ist besonders nützlich in Umgebungen mit wechselnden Strukturen, temporären Hindernissen oder Bereichen, in denen Bodenmarkierungen schwer zu handhaben sind.
In vielen realen Projekten werden verschiedene Ansätze kombiniert: QR-Codes ermöglichen ein präzises Andocken und Positionieren, während laserbasierte Navigation ein flexibles Reisen über größere Gebiete hinweg unterstützt.
3. Annäherung an den Flugzeugträger
Sobald sich der Roboter der Zielpalette oder dem Zielregal nähert, verlangsamt er seine Geschwindigkeit und beginnt mit der präzisen Ausrichtung. Ziel ist es nicht nur, den allgemeinen Aufnahmebereich zu erreichen, sondern den Roboter exakt unter dem Träger zu positionieren.
Diese Phase hängt von mehreren Faktoren ab:
- Die Breite und Länge des Roboterchassis
- Die verfügbare Freimenge unter dem Träger
- Die Position von Stützbeinen, Rädern oder Bauteilen
- Die erforderliche Anflugrichtung
- Die für die Hebeschnittstelle erforderliche Genauigkeit
Ein typischer latenter mobiler Roboter nutzt ein Differenzialantriebssystem, das Vorwärts- und Rückwärtsbewegungen sowie Drehungen auf der Stelle ermöglicht. Dies ist in beengten Bereichen von Vorteil, da der Roboter seinen Winkel anpassen kann, ohne einen großen Wendekreis zu benötigen.
Ein kompaktes Modell mit einem minimalen Wenderadius von unter 0,5 m kann beispielsweise in engeren Produktionsgängen manövrieren, während größere Modelle, die für schwerere Lasten ausgelegt sind, mehr Platz benötigen, aber eine höhere Nutzlastkapazität bieten.
4. Positionierung unterhalb der Last
Nach Erreichen des Aufnahmepunkts richtet sich der Roboter an der Unterseite des Trägers aus. Eine präzise Ausrichtung ist unerlässlich, damit der Hebemechanismus den Träger sicher und gleichmäßig anheben kann.
Die hochpräzise Positionierung verringert das Risiko von ungleichmäßigem Anheben, Fehlausrichtung oder Kontakt mit der Trägerstruktur. Bei optimaler Einsatzplanung erreicht der Roboter eine horizontale Positioniergenauigkeit von ca. ±10 mm und eine Winkelgenauigkeit von ca. ±1°.
Dieses Maß an Präzision ist wichtig für die Palettenhandhabung und den Transport in mobilen Regalsystemen, da selbst ein kleiner Ausrichtungsfehler die Stabilität beeinträchtigen kann, insbesondere beim Bewegen schwerer Lasten oder solcher mit hohem Schwerpunkt.
5. Anheben des Trägers
Nach der Ausrichtung aktiviert der Roboter seinen Hebemechanismus. Bei einem latenten mobilen Roboter handelt es sich dabei üblicherweise um ein schraubenbasiertes Hebesystem. Der Schraubenmechanismus wandelt die Drehbewegung in eine kontrollierte vertikale Bewegung um, hebt die Trägerplatte an und hebt die Last leicht vom Boden ab.
Die Hubhöhe ist bewusst begrenzt. Anstatt eine Palette mehrere Meter hochzuheben, hebt der Roboter sie nur so weit an, dass sie den Boden nicht mehr berührt und ein sicheres Bewegen ermöglicht wird.
Die typischen Hubhöhen liegen je nach Modell und Anwendung zwischen 60 mm und 120 mm. Diese Niedrighubbauweise bietet mehrere Vorteile:
- Niedrigerer Schwerpunkt während des Transports
- Verringertes Risiko im Zusammenhang mit erhöhten Belastungen
- Geringerer Energieverbrauch im Vergleich zum Hochhubhandling
- Kompatibilität mit Trägern mit geringer Bodenfreiheit
- Einfachere Integration in bestehende Lagerlayouts
Für leichtere Anwendungen kann eine Hubhöhe von 60 mm ausreichend sein. Schwerere Modelle benötigen möglicherweise eine Hubhöhe von 120 mm, um größere Paletten, Regale oder Spezialträger aufnehmen zu können.
6. Transport der Ladung
Nachdem der Träger sicher angehoben wurde, beginnt der Roboter mit dem Transport. Die Dispositions- und Verkehrsmanagementsysteme überwachen weiterhin seine Route, Geschwindigkeit und die Umgebungsbedingungen.
Während der Fahrt muss der Roboter mehrere Betriebsvariablen berücksichtigen:
- Andere mobile Roboter, die im selben Bereich operieren
- Fußgänger oder manuelle Geräte, die den Weg betreten
- Vorübergehende Hindernisse
- Kreuzungen und Staupunkte
- Verfügbarkeit der Ladestation
- Änderungen der Aufgabenpriorität
Ein gut geführter Fuhrpark ist nicht auf einzelne Roboter angewiesen, die isolierte Entscheidungen treffen. Das Verkehrsmanagementsystem koordiniert die Bewegungen auf dem gesamten Gelände, trägt dazu bei, Staus zu vermeiden, Wartezeiten zu reduzieren und einen planbaren Materialfluss aufrechtzuerhalten.
Wenn sich beispielsweise zwei Roboter aus entgegengesetzten Richtungen demselben schmalen Gang nähern, kann das System einem Roboter Priorität zuweisen und den anderen anweisen zu warten oder eine alternative Route zu nehmen.
7. Auslieferung und Freigabe des Transporteurs
Am Zielort angekommen, führt der Roboter erneut eine präzise Positionierung durch. Er richtet sich auf den vorgesehenen Absetzpunkt aus, senkt den Träger sanft ab und trennt sich von der Ladung.
Der Auslösevorgang muss kontrolliert erfolgen, um plötzliche Bewegungen oder ungleichmäßigen Kontakt mit dem Boden zu vermeiden. Sobald der Träger sicher an seinem Platz steht, fährt der Roboter zurück und bestätigt den Abschluss der Aufgabe.
Anschließend aktualisiert das System den Aufgabenstatus, gibt den Roboter für den nächsten Einsatz frei und erfasst Betriebsdaten wie Transportzeit, zurückgelegte Strecke, Batterieverbrauch und Aufgabenabschlussstatus.
8. Zurück zur Ladestation oder zur nächsten Aufgabe
Bei ausreichendem Akkustand kann der Roboter direkt zu einem weiteren Transportauftrag übergehen. Nähert sich der Akkustand einem festgelegten Schwellenwert, leitet das Dispositionsystem ihn zu einer Ladestation.
Moderne AMR-Flotten nutzen häufig das Zwischenladen. Anstatt zu warten, bis der Akku fast leer ist, laden die Roboter ihre Akkus in Zeiten geringer Nachfrage auf. Dies trägt dazu bei, die Verfügbarkeit in Spitzenzeiten aufrechtzuerhalten und den Bedarf an überdimensionierter Akkukapazität zu reduzieren.
Bei einer praktischen Umsetzung sollten folgende Aspekte berücksichtigt werden:
- Anzahl der täglichen Transportzyklen
- Durchschnittliche Reisedistanz pro Aufgabe
- Lastgewicht und Fahrgeschwindigkeit
- Standorte der Ladestationen
- Aufgabenvolumen zur Spitzenzeit
- Alterung der Batterie im Laufe der Zeit
Anhand dieser Faktoren lässt sich feststellen, ob eine Anlage zusätzliche Roboter, mehr Ladepunkte oder eine überarbeitete Aufgabenverteilungsstrategie benötigt.
Warum der Hebemechanismus wichtig ist
Der Hebemechanismus ist eine der wichtigsten Komponenten eines latenten mobilen Roboters. Er bestimmt, wie sicher und zuverlässig der Roboter einen Träger aufnehmen, anheben, transportieren und wieder absetzen kann.
Ein Schraubenhubmechanismus ermöglicht eine kontrollierte vertikale Bewegung und stabile Lastaufnahme. Im Gegensatz zu einem einfachen Haken oder einer passiven Schnittstelle kann er den Träger gleichmäßiger anheben, was besonders wichtig ist, wenn Paletten oder Regale während einer Schicht wiederholt transportiert werden.
Der Mechanismus muss zudem auf die jeweilige Anwendung abgestimmt sein. Ein 600 kg schwerer Roboter eignet sich beispielsweise für leichte Wagen oder kleine mobile Regale, während ein 3.000 kg schweres Modell besser für schwere Paletten, dicht bestückte Lagerregale oder anspruchsvolle Produktionsumgebungen geeignet ist.
Bei der Wahl der richtigen Tragfähigkeit geht es nicht nur um die maximal mögliche Last. Folgende Faktoren sollten ebenfalls berücksichtigt werden:
- Das tatsächliche Gewicht des Trägers
- Das Gewicht der Güter auf dem Transporteur
- Dynamische Kräfte beim Beschleunigen und Bremsen
- Bodenbeschaffenheit und Neigung
- Häufigkeit der Hubzyklen
- Zukünftiges Wachstum des Produktgewichts oder des Bestellvolumens
Wie Navigation einen zuverlässigen Transport unterstützt
Die Navigation ist entscheidend dafür, ob der Roboter in einer laufenden Anlage zuverlässig arbeiten kann. Ein latenter mobiler Roboter muss mehr können, als nur einer Linie zu folgen; er muss sich selbst lokalisieren, Hindernissen ausweichen, mit anderen Fahrzeugen koordinieren und bei Bedarf sicher anhalten.
QR-Code-Navigation
Die Navigation per QR-Code erfolgt mithilfe von visuellen Markierungen auf dem Boden. Der Roboter liest diese Markierungen, um seine Position zu bestätigen und einer festgelegten Route zu folgen.
Diese Methode wird häufig bevorzugt für:
- Transportrouten mit hoher Wiederholungsrate
- Feste Abhol- und Bringorte
- Hochpräzises Andocken
- Anlagen mit stabilen Grundrissen
- Projekte, die einen vorhersehbaren, wiederholbaren Betrieb erfordern
Der Hauptvorteil liegt in der Konstanz. Sobald die Route und die Markierungen installiert sind, kann der Roboter dieselbe Position wiederholt mit hoher Genauigkeit anfahren.
Laser SLAM Navigation
Die Laser-SLAM-Navigation nutzt Lasersensorik, um die Umgebung zu kartieren und die Position des Roboters zu bestimmen. Sie ist besonders nützlich dort, wo Bodenmarkierungen unpraktisch sind oder sich das Layout häufig ändert.
Dieser Ansatz könnte geeignet sein:
- Produktionsanlagen mit sich verändernden Produktionslayouts
- Einrichtungen mit begrenzten Bodenmarkierungsmöglichkeiten
- Gebiete mit komplexen oder variablen Verkehrsmustern
- Operationen, die Routenflexibilität erfordern
Die auf Laserreflektoren basierende Hybridnavigation kann die Zuverlässigkeit in großen oder strukturell komplexen Gebieten weiter verbessern, indem sie die Kartierung der Umgebung mit festen Referenzpunkten kombiniert.
Sicherheitsfunktionen im täglichen Betrieb
Sicherheit steht bei jedem Einsatz autonomer Materialhandhabungssysteme an erster Stelle. Ein latenter mobiler Roboter operiert in der Nähe von Personen, manuellen Geräten, Regalen und anderen Fahrzeugen, daher muss er Risiken erkennen und angemessen reagieren.
Zu den üblichen Sicherheitsfunktionen gehören:
- Frontale Hinderniserkennung und -vermeidung
- Optionale Heck-Hinderniserkennung
- Sicherheitsstoßstangenerkennung
- Not-Aus-Taster
- Akustische Alarme und Statusleuchten
- Geschwindigkeitsbegrenzung in Fußgängerzonen
- Kontrollierte Brems- und Hebevorgänge
Der Roboter sollte langsamer fahren oder anhalten, sobald er eine Person, ein Hindernis oder eine unerwartete Situation erkennt. Außerdem sollte der Hebevorgang erst beginnen, wenn der Roboter korrekt positioniert ist und das Trägermaterial mit der Hebeschnittstelle kompatibel ist.
Sicherheit ist nicht nur eine Frage der Hardware. Sie hängt auch von der Gestaltung des Geländes, den Verkehrsregeln, Fußgängerzonen, den Belastungsstandards und klaren Verfahren für den Umgang mit Ausnahmefällen ab.
Typische Anwendungen
Latente mobile Roboter (AMRs) werden in Branchen eingesetzt, in denen Materialien wiederholt zwischen definierten Orten bewegt werden müssen.
E-Commerce-Auftragsabwicklung
In Fulfillment-Centern können mobile Regale zwischen Lagerzonen, Kommissionierstationen, Verpackungsbereichen und Versandbereitstellungszonen transportiert werden. Der Roboter trägt dazu bei, Laufwege zu verkürzen und einen höheren Auftragsdurchsatz in Spitzenzeiten zu ermöglichen.
Fertigungsintralogistik
In Produktionsanlagen kann der Roboter Rohmaterialien, Halbfertigprodukte, Werkzeugwagen oder Fertigprodukte zwischen Lager, Produktionslinien, Inspektionsbereichen und Verpackungsstationen transportieren.
Hochdichte Lagerhaltung
In Lagern, die mit mobilen Regalsystemen oder standardisierten Trägern arbeiten, können latente mobile Roboter die Lagerdichte verbessern, indem sie den Platzbedarf für das Manövrieren der Fahrzeuge verringern.
Mehrschichtbetrieb
Da der Roboter mit planmäßiger Aufladung kontinuierlich arbeiten kann, eignet er sich für Betriebe, die einen gleichmäßigen Materialfluss über mehrere Schichten hinweg benötigen.
Wie man die Standortbereitschaft beurteilt
Vor dem Einsatz eines latenten mobilen Roboter-AMR sollten Einrichtungen prüfen, ob die bestehende Umgebung den Unterfahrtransport unterstützt.
Zu den wichtigsten Bewertungskriterien gehören:
- Bodenfreiheit von Paletten, Regalen und Wagen
- Ebenheit, Sauberkeit und Tragfähigkeit des Bodens
- Gangbreite und Wendefläche
- Abmessungen der Abhol- und Rückgabestelle
- Standardisierung der Fluggesellschaften
- Aufgabenhäufigkeit und Spitzenbedarf
- WLAN-Abdeckung und Netzwerkzuverlässigkeit
- Integrationsanforderungen mit WMS-, MES- oder ERP-Systemen
- Fußgängerverkehr und Sicherheitszonen
Ein Standort muss nicht komplett umgestaltet werden, um diese Technologie zu nutzen. In vielen Fällen ist es am effektivsten, mit einer festgelegten Transportroute zu beginnen, die Schnittstelle zum Transportunternehmen zu standardisieren und die Technologie schrittweise zu erweitern, sobald die Betriebssicherheit steigt.
Die richtige Konfiguration auswählen
Der richtige latente mobile Roboter hängt von der Last, dem Trägertyp, der Fahrstrecke und der Betriebsumgebung ab.
| Erfordernis | Geeignete Konfiguration |
| Leichte Wagen oder kleine mobile Gestelle | Modell mit geringerer Kapazität und kompaktem Chassis |
| Standard-Palettentransport | Mittelklassemodell mit zuverlässiger Navigation und präzisem Andocken |
| Schwere Paletten oder dichte Regale | Modell mit höherer Tragfähigkeit und stärkerer Hubkraft |
| Feste, wiederholbare Routen | QR-Code-Navigation |
| Ändern von Layouts oder flexibler Routenführung | Laser SLAM oder Hybridnavigation |
| Hochfrequenzbetrieb | Flotteneinsatz- und Opportunitätsladestrategie |
XGEN-Roboter Das Unternehmen bietet latente mobile Roboter (AMR) mit Tragfähigkeiten von 600 kg bis 3.000 kg an. QR-Code-Navigation ist standardmäßig integriert, für komplexere Umgebungen sind Laser-SLAM- oder Laserreflektor-Navigation verfügbar. Die A1-Serie ist für den Unterflur-Paletten- und Regaltransport konzipiert und kombiniert Differenzialantrieb, Schraubenhub, Versandmanagement und Verkehrsmanagement zur Unterstützung des Materialflusses in Lagern und Produktionsstätten.
Abschließende Perspektive
Ein latenter mobiler Roboter (AMR) arbeitet durch die Kombination von autonomer Navigation, präziser Positionierung unter dem Träger, kontrolliertem Heben und koordiniertem Flottenmanagement. Sein Wert liegt nicht darin, alle Materialtransportaufgaben zu ersetzen, sondern in der Automatisierung der sich wiederholenden Bewegung kompatibler Paletten, Regale und Wagen innerhalb einer Anlage.
Für Betriebe, die den Materialfluss verbessern möchten, ohne das gesamte Lager umzubauen, bietet der Unterfahrschutz eine praktische Möglichkeit, eine höhere Dichte, weniger manuelle Handhabung und eine besser vorhersagbare Intralogistikleistung zu erreichen.