Autonome mobile Gabelstaplerroboter FMRs (Flexible Mobile Robots) werden zunehmend für den Transport von Paletten, Rohstoffen und Fertigwaren zwischen Produktionslinien, Lagerhallen, Ladebereichen und Freilagerflächen eingesetzt. Der Einsatz eines Roboters in Innen- und Außenbereichen stellt jedoch andere Herausforderungen dar als der Betrieb ausschließlich in einem kontrollierten Lager.
Veränderungen der Bodenbeschaffenheit, der Beleuchtung, der Navigationsreferenzen, der Witterungseinflüsse und des Verkehrsaufkommens können die Betriebssicherheit beeinträchtigen. Ein Roboter, der auf einem glatten Lagerhallenboden gut funktioniert, liefert möglicherweise nicht die gleichen Ergebnisse, wenn er über unbefestigte Außenflächen fährt, Laderampen durchquert oder sich zwischen Gebäuden bewegt.
Für Unternehmen, die einen autonomen FMR evaluieren, ist es entscheidend, die technischen Spezifikationen des Roboters an die tatsächliche Einsatzumgebung anzupassen. Tragfähigkeit, Navigationstechnologie, Umweltschutz, Manövrierfähigkeit, Batteriemanagement und Systemintegration sollten gemeinsam und nicht isoliert betrachtet werden.
1. Ladekapazität und Lastschwerpunkt: Anpassung des Roboters an die realen Ladungsbedingungen
Die Nutzlastkapazität ist eines der ersten Kriterien, die bei der Auswahl eines autonomen FMR (Flight Mobile Robot) berücksichtigt werden müssen. Die Auswahl eines Roboters ausschließlich anhand seiner maximalen Nennkapazität kann jedoch im tatsächlichen Betrieb zu Problemen führen.
Die erforderliche Tragfähigkeit hängt vom Gewicht, den Abmessungen, dem Schwerpunkt und den Handhabungseigenschaften der transportierten Güter ab. Palettierte Waren, Industriekomponenten und übergroße Materialien können unterschiedliche Anforderungen an den Hebemechanismus und die Fahrzeugstabilität stellen.
Beim Vergleich von Modellen sollten folgende Faktoren berücksichtigt werden:
Nennlastkapazität: Vergewissern Sie sich, dass der Roboter die höchsten Lasten bewältigen kann, die im Routinebetrieb zu erwarten sind, einschließlich Verpackungs- und Palettengewicht.
Lastverteiler: Prüfen Sie, ob die Nennkapazität für den tatsächlichen Abstand zwischen dem Schwerpunkt der Last und der Gabelvorderseite gilt.
Hubhöhe: Prüfen Sie, ob die Hubhöhe den Anforderungen von Regalen, Umschlagstationen und Ladeplattformen entspricht.
Lastabmessungen: Stellen Sie sicher, dass die Gabeln die Palette oder die Ladung sicher tragen können, ohne dass es zu einem übermäßigen Überstand kommt.
Betriebsfrequenz: Berücksichtigen Sie wiederholtes Heben, Beschleunigen, Bremsen und Drehen während jeder Schicht.
Die Nennkapazität eines Roboters kann sich unter bestimmten Lastschwerpunkt- oder Hubhöhenbedingungen verringern. Käufer sollten daher die Lastspezifikationen des Herstellers und die entsprechenden Lastdiagramme prüfen, anstatt anzunehmen, dass die maximale Nennkapazität für jede Konfiguration gilt.
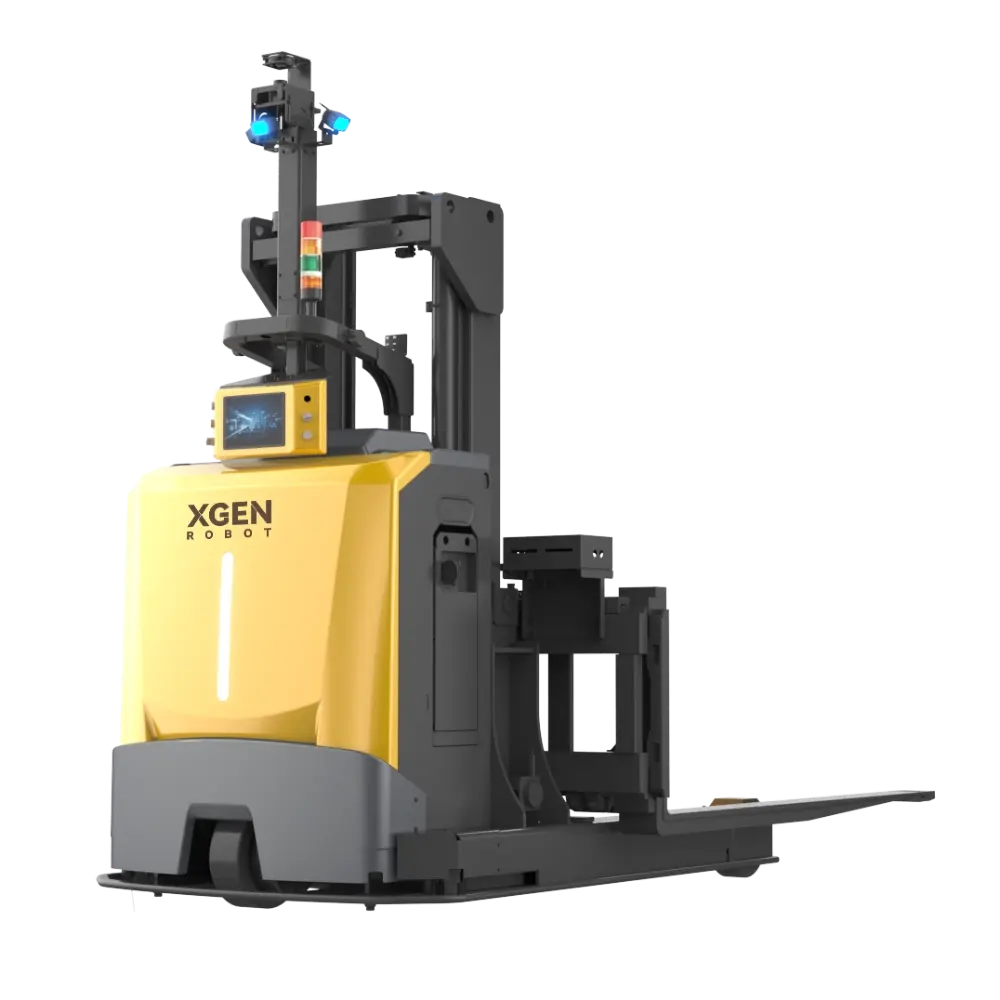
Für schwere Industriematerialien oder häufige Palettenumladungen, ein Hochleistungs-FMR-Roboter kann geeignet sein, vorausgesetzt, seine Nennkapazität, die Chassis-Konstruktion und die Fahreigenschaften entsprechen der beabsichtigten Arbeitslast.
2. Navigationstechnologie: Gewährleistung zuverlässiger Fortbewegung in unterschiedlichen Umgebungen
Die Navigation ist besonders wichtig, wenn sich ein autonomes FMR zwischen Produktionshallen und Logistikzonen im Freien bewegen muss.
Innenräume bieten oft relativ stabile Bezugspunkte wie Wände, Regale und fest installierte Geräte. Außenbereiche bringen zusätzliche Variablen mit sich, darunter wechselndes Sonnenlicht, offene Flächen, fahrende Fahrzeuge, Fußgänger und weniger konsistente strukturelle Bezugspunkte.
Bewertung der SLAM-basierten Navigationsfähigkeiten
Die simultane Lokalisierung und Kartierung (SLAM) ermöglicht es einem Roboter, eine Repräsentation seiner Umgebung zu erstellen oder zu nutzen und gleichzeitig seine eigene Position zu bestimmen. Je nach Implementierung kann das System LiDAR, Kameras, Inertialsensoren und andere Positionierungstechnologien kombinieren.
A 3D SLAM Gabelstaplerroboter Eine Evaluierung kann sich lohnen, wenn die Anwendung komplexe räumliche Anordnungen, wechselnde Umgebungen oder Navigationsanforderungen umfasst, die von dreidimensionalen Umgebungsinformationen profitieren. Die alleinige Verfügbarkeit von 3D-SLAM garantiert jedoch keine zuverlässige Leistung im Außenbereich.
Bei der technischen Bewertung sollten Sie die Lieferanten fragen, ob der Roboter seine Position beim Wechsel zwischen Innen- und Außenbereichen beibehalten kann, wie er auf wechselndes Sonnenlicht oder reflektierende Oberflächen reagiert, ob er vorübergehende Hindernisse erkennen kann und was passiert, wenn die Genauigkeit der Positionsbestimmung nachlässt oder ein Sensor blockiert wird.
Der beste Ansatz besteht darin, den Roboter auf repräsentativen Strecken zu testen, anstatt sich ausschließlich auf Navigationsdemonstrationen unter idealen Bedingungen zu verlassen.
3. Umweltschutz: Überprüfen Sie, unter welchen Bedingungen der Roboter arbeiten kann.
Die Eignung für die jeweiligen Umgebungsbedingungen ist ein wichtiger Faktor bei gemischten Innen- und Außeneinsätzen. Ein Roboter kann im Freien eingesetzt werden, ohne für den Dauerbetrieb unter exponierten Bedingungen ausgelegt zu sein.
Käufer sollten die Temperaturgrenzen, die Luftfeuchtigkeit, die Staubbelastung, den Schutz vor eindringendem Wasser, die Bodenentwässerung und den Grad der Witterungseinflüsse entlang der geplanten Route berücksichtigen.
IP-Schutzarten verstehen, bevor Sie ein Modell auswählen
Die Schutzart (IP-Schutzart) gibt den Schutzgrad eines Gehäuses gegen das Eindringen bestimmter Feststoffe und Wasser unter definierten Testbedingungen an. Sie bedeutet nicht automatisch, dass ein komplettes Fahrzeug für jede Außenumgebung geeignet ist.
Zum Beispiel ein IPX4 Automatisierter Gabelstapler Die Bezeichnung gibt den Schutz gegen Spritzwasser aus allen Richtungen unter den jeweiligen Testbedingungen an. Das „X“ bedeutet, dass diese Bezeichnung keine Schutzklasse gegen feste Partikel spezifiziert.
Diese Schutzklasse ist kein Nachweis für Schutz gegen Starkregen, Strahlwasser, Überschwemmungen oder längere Einwirkung von Nässe. Käufer sollten zudem prüfen, welche Komponenten von der Schutzklasse abgedeckt sind, insbesondere elektrische Gehäuse, Sensoren, Steckverbinder und andere empfindliche Bauteile.
Vor der Auswahl eines Roboters sollte geklärt werden, ob er unter einem Dach oder in ungeschützten Bereichen eingesetzt werden soll, ob die Fahrwege stehendes Wasser oder lose Trümmer enthalten, welcher Temperaturbereich zu erwarten ist und ob Batterien, Ladegeräte und Sensoren für diese Bedingungen ausgelegt sind.
Die Umweltspezifikation sollte die anspruchsvollsten Bedingungen widerspiegeln, denen man im normalen Betrieb begegnet, und nicht nur die Bedingungen im Lager.
4. Fahrgestell, Bodenfreiheit und Reifen: Beurteilung der Geländegängigkeit
Die Bodenbeschaffenheit kann sich zwischen Innen- und Außenwegen erheblich unterscheiden. Auf glatten Beton können Asphalt, Dehnungsfugen, unebener Belag, Rampen oder Übergänge zwischen verschiedenen Geschossebenen folgen.
Diese Abweichungen beeinflussen Traktion, Vibrationen, Bremsverhalten und Laststabilität. Ein Roboter, der primär für glatte Innenböden konzipiert ist, kann Schwierigkeiten haben, wenn seine Räder, sein Chassis oder seine Bodenfreiheit für den Außenbereich ungeeignet sind.
Beim Vergleich autonomer FMR-Modelle sollten Bodenfreiheit, Rad- und Reifendesign, zulässige Rampenneigung, Wendekreis und Fahrstabilität bewertet werden. Die Rampenleistung unter der vorgesehenen Last, einschließlich Anfahren, Anhalten, Abbiegen und Bremsen, muss überprüft werden.
Eine für den Außenbereich geeignete Gegengewichtskonfiguration kann für das Handling von Lasten geeignet sein, die mit anderen Gabelstaplerkonstruktionen nicht ohne Weiteres bewältigt werden können. Outdoor Counterbalance FMR Dennoch sollte die Bewertung anhand der spezifischen Bodenfreiheit, Traktion, Tragfähigkeit und Umweltgrenzen erfolgen.
Fordern Sie eine Testroute mit repräsentativer Fracht an, insbesondere dort, wo Innenbereiche mit Außenlade- oder Bereitstellungsflächen verbunden sind.
5. Sicherheitssysteme: Schutz von Personen, Ladungen und Ausrüstung
Auf gemischten Routen im Innen- und Außenbereich kommen autonome Roboter häufig mit Fußgängern, manuellen Gabelstaplern, Lkw und anderen beweglichen Geräten in Kontakt. Daher muss die Sicherheit neben der Produktivität bewertet werden.
Ein geeignetes System sollte Hinderniserkennung, Geschwindigkeitsregelung, Notbremsfunktion und angemessene Reaktionen auf sich ändernde Verkehrsbedingungen ermöglichen. Je nach Anwendungsfall können an Kreuzungen, unübersichtlichen Kurven, Fußgängerüberwegen und Ladezonen zusätzliche Maßnahmen erforderlich sein.
Erkundigen Sie sich, welche Hinderniserkennungssensoren installiert sind und welche Einschränkungen diese haben, ob der Roboter seine Geschwindigkeit an Verkehrs- und Lastbedingungen anpassen kann, wie er auf Fußgänger reagiert, die seinen Weg betreten, und ob Sicherheitszonen für verschiedene Bereiche konfiguriert werden können.
Besondere Beachtung verdienen die Außenbedingungen, da Sonnenlicht, Regen, Staub und reflektierende Oberflächen die Funktion einiger Sensortechnologien beeinträchtigen können. Käufer sollten die Leistungsfähigkeit des gesamten Sicherheitssystems unter den vorgesehenen Betriebsbedingungen überprüfen.
Risikobewertungen, Sicherheitsfunktionen und relevante Normen für Maschinen und Flurförderzeuge sollten ebenfalls im Rahmen der Einsatzplanung überprüft werden. Konformitätsnachweise müssen durch Dokumentationen für das jeweilige Robotermodell und die Konfiguration belegt werden.
6. Akkukapazität und Ladevorgang: Laufzeitberechnung unter Berücksichtigung der tatsächlichen Arbeitslast
Die Batterieleistung beeinflusst die Verfügbarkeit der Flotte, insbesondere wenn der Roboter über mehrere Schichten hinweg im Einsatz ist oder längere Strecken zwischen Innen- und Außenarbeitsplätzen zurücklegen muss.
Die angegebenen maximalen Laufzeitwerte sind für einen ersten Vergleich nützlich, stellen aber möglicherweise nicht die tatsächliche Leistung unter hoher Belastung, häufigem Heben, wiederholter Beschleunigung oder kontinuierlicher Navigation dar.
Bewerten Sie die Batteriekapazität zusammen mit dem Energieverbrauch, der Ladezeit, den zu erwartenden Betriebsstunden und der Anzahl der Transportzyklen pro Schicht.
Ein automatisch aufladender FMR-Gabelstapler kann manuelle Ladeeingriffe reduzieren, indem er zu einer Ladestation zurückkehrt, sobald der Akku einen festgelegten Schwellenwert erreicht hat oder der Betriebsplan das Laden erfordert. Stellen Sie sicher, dass der Stapler die Ladestation findet, zuverlässig andockt und nach dem Ladevorgang die ihm zugewiesenen Aufgaben wieder aufnimmt.
Berücksichtigen Sie außerdem, ob die Ladestation den Verkehr behindert, ob mehrere Roboter gleichzeitig geladen werden müssen und ob die verbleibende Akkukapazität ausreicht, damit der Roboter sicher eine Ladestation erreichen kann. Bei Mehrschichtbetrieb sollten die Ladepläne anhand der Spitzenlast im Transportwesen und nicht nur anhand des durchschnittlichen Tagesverbrauchs bewertet werden.
7. Flottenmanagement und Systemintegration: Sicherstellen, dass der Roboter zu den bestehenden Betriebsabläufen passt.
Ein technisch leistungsfähiger FMR kann dennoch hinter den Erwartungen zurückbleiben, wenn er nicht effektiv mit bestehenden Lager- und Produktionssystemen kommunizieren kann.
Bei Anlagen, die Lagerverwaltungssysteme (WMS), Fertigungsausführungssysteme (MES), Enterprise-Resource-Planning-Plattformen (ERP) oder automatisierte Produktionsanlagen nutzen, sollten die Integrationsanforderungen vor der Geräteauswahl definiert werden.
Prüfen Sie, ob das Robotermanagementsystem die Aufgabenverteilung, die Verkehrskoordination, die Statusüberwachung, die Fehlerberichterstattung und die Erfassung von Betriebsdaten unterstützt. Falls mehrere Roboter Routen gemeinsam nutzen, überprüfen Sie, wie das Flottenmanagementsystem Kreuzungen, Abrechnungsprioritäten, Staus und die Aufgabenverteilung handhabt.
Automatische Türen, Aufzüge, Förderbänder, Produktionslinien und Verladestationen benötigen möglicherweise definierte Kommunikationsschnittstellen und koordinierte Steuerungsabläufe. Klären Sie vor dem Kauf die unterstützten Kommunikationsprotokolle, das Verhalten bei Netzwerkunterbrechungen, den Diagnosezugriff sowie die Verfügbarkeit von Software-Updates, Ersatzteilen und technischem Support.
Eine Standortanalyse und ein Integrationstest können Infrastrukturbeschränkungen aufdecken, bevor diese zu kostspieligen Problemen bei der Inbetriebnahme führen.
8. Wie man die Spezifikationen autonomer FMR-Systeme vor dem Kauf vergleicht
Verwenden Sie die folgende Checkliste, um Kandidatenmodelle mit den gleichen betrieblichen Anforderungen zu vergleichen.
| Spezifikation | Was zu überprüfen ist | Warum das wichtig ist |
| Nutzlastkapazität | Nennlast, Lastschwerpunkt und Hubhöhe | Verhindert Überlastung und ungeeignete Lastbehandlung |
| Navigation | SLAM-Methode, Sensorkonfiguration und Lokalisierungswiederherstellung | Unterstützt zuverlässige Bewegungen in sich verändernden Umgebungen |
| Umweltschutz | IP-Schutzarten, Temperaturgrenzen und Komponentenschutz | Legt tatsächliche Grenzwerte für die Exposition im Freien fest. |
| Mobilität | Bodenfreiheit, Reifen, Wendekreis und Rampentauglichkeit | Ermittelt die Eignung für reale Bodenverhältnisse |
| Sicherheit | Hinderniserkennung, Geschwindigkeitsregelung und Notstopp | Unterstützt die Steuerung der Interaktionen mit Personen und Geräten. |
| Batterie | Laufzeit unter Last, Ladezeit und Lademethode | Unterstützt Durchsatz und Flottenverfügbarkeit |
| Integration | Softwareschnittstellen, Flottenmanagement und Gerätekommunikation | Ermöglicht koordinierte Arbeitsabläufe |
| Gebrauchstauglichkeit | Diagnose, Wartungsanforderungen und Ersatzteilversorgung | Verringert im Laufe der Zeit Betriebsunterbrechungen. |
Anstatt Lieferanten anhand einer einzelnen Spezifikation zu bewerten, sollte jedes Modell anhand definierter Betriebsszenarien beurteilt werden. Beispielsweise muss ein Roboter möglicherweise Paletten von einer Produktionslinie in einer Halle abholen, durch eine Tür fahren, einen Ladebereich im Freien überqueren und Materialien zu einem Bereitstellungspunkt transportieren.
Die Prüfung der gesamten Route hilft dabei, festzustellen, ob die kombinierten Navigations-, Fahrwerks-, Sicherheits- und Batteriefunktionen den Anforderungen der Anwendung gerecht werden.
Häufig gestellte Fragen
Kann ein autonomer Gabelstapler für den Innenbereich auch im Außenbereich eingesetzt werden?
Nicht unbedingt. Die Eignung für den Außeneinsatz hängt vom Navigationssystem des Roboters, dem Umweltschutz, den Reifen, der Bodenfreiheit, der Bremsleistung und den zulässigen Betriebsbedingungen ab. Ein für glatte Innenböden konzipiertes Modell sollte nicht automatisch sicher im Freien eingesetzt werden.
Ist 3D SLAM ausreichend für eine zuverlässige Navigation im Innen- und Außenbereich?
Nein, 3D-SLAM unterstützt zwar die Lokalisierung und Umgebungskartierung, die Gesamtleistung hängt jedoch auch von der Sensorkonfiguration, den Lichtverhältnissen, den Streckeneigenschaften, der Hinderniserkennung und der Wiederherstellung der Lokalisierung ab. Es ist daher unerlässlich, die gesamte Strecke unter repräsentativen Bedingungen zu testen.
Wie bestimme ich die erforderliche Nutzlastkapazität des FMR?
Beginnen Sie mit der zu erwartenden schwersten Last, inklusive Palette und Verpackung. Überprüfen Sie anschließend den Lastschwerpunkt, die Hubhöhe, die Lastabmessungen und die Betriebsbedingungen anhand der Nennkapazitätsangaben des Herstellers. Gegebenenfalls sollten Sie auch zukünftige Änderungen der Arbeitslast berücksichtigen.
Worauf sollte ich vor dem Kauf eines FMR mit automatischer Wiederaufladung achten?
Prüfen Sie die tatsächliche Laufzeit unter Last, die Ladezeit, die Zuverlässigkeit des Andockens, den Standort der Ladestation und das Verhalten nach dem Ladevorgang. Bei Einsätzen mit mehreren Robotern prüfen Sie außerdem, ob das Flottenmanagementsystem das Laden koordinieren kann, ohne den Transportplan zu beeinträchtigen.
Auswahl eines FMR für langfristige Betriebssicherheit
Die Auswahl eines autonomen FMR für gemischte Einsätze im Innen- und Außenbereich erfordert mehr als den Vergleich von Nutzlastkapazitäten oder Navigationsfunktionen. Das am besten geeignete Modell ist eines, dessen Lastaufnahmekapazität, Lokalisierungsleistung, Umweltschutz, Mobilität, Sicherheitsfunktionen und Ladestrategie auf die gesamte Einsatzroute abgestimmt sind.
XGEN Robot bietet FMR-Lösungen für Unternehmen, die automatisierte Materialflussanwendungen evaluieren. Käufer können ihre Lastanforderungen, Routenführung, Bodenbeschaffenheit, Witterungseinflüsse und täglichen Transportziele als Grundlage für ein gezieltes technisches Gespräch und eine Implementierungsbewertung nutzen.