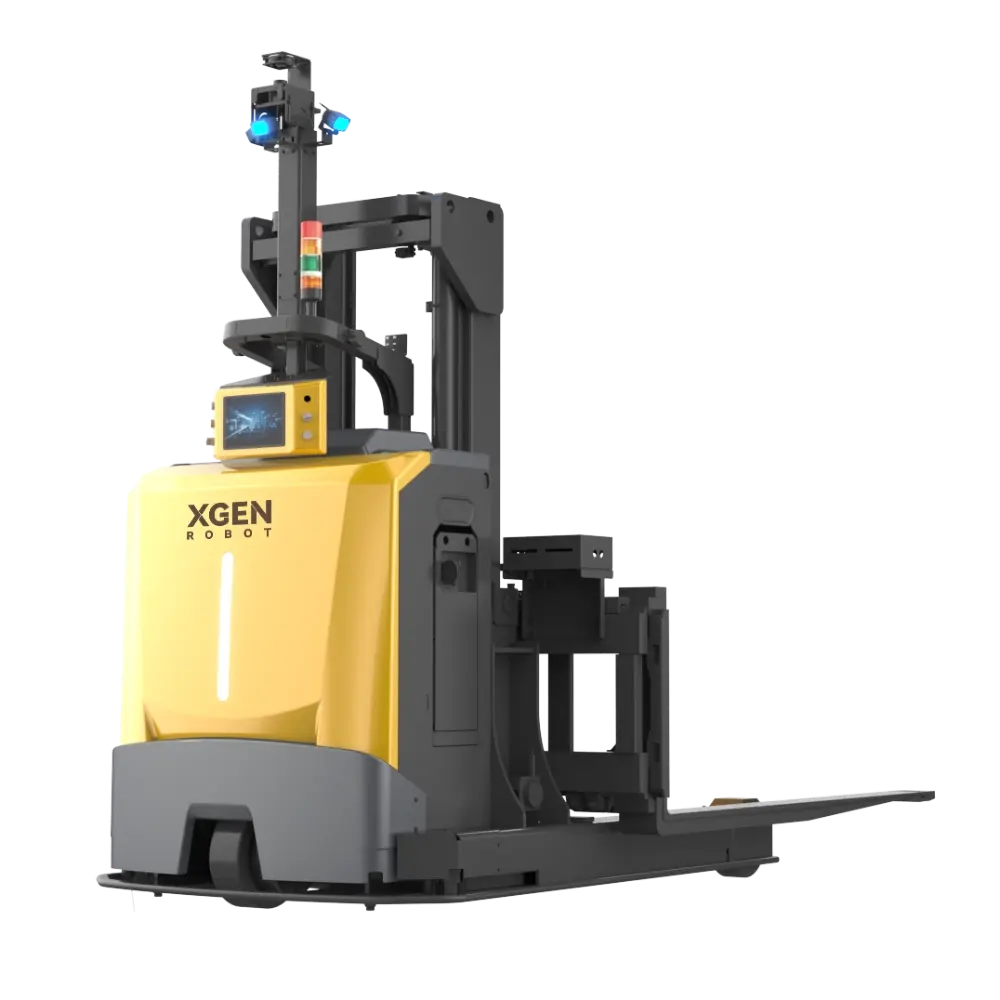
Автономные мобильные роботы-погрузчики Роботы-манипуляторы (FMR) все чаще используются для транспортировки поддонов, сырья и готовой продукции между производственными линиями, складами, погрузочными площадками и открытыми зонами складирования. Однако использование робота как в закрытых, так и в открытых помещениях сопряжено с иными трудностями, чем работа исключительно внутри контролируемого склада.
Изменения состояния пола, освещения, навигационных ориентиров, погодных условий и интенсивности движения — все это может влиять на надежность работы. Робот, хорошо работающий на ровном полу склада, может не показать таких же результатов при пересечении наружной асфальтированной дороги, перемещении между погрузочными площадками или передвижении между зданиями.
Для компаний, оценивающих автономный робот-поводырь, ключевым моментом является соответствие технических характеристик робота реальным условиям эксплуатации. Грузоподъемность, технология навигации, защита окружающей среды, маневренность, управление батареями и системная интеграция должны оцениваться в совокупности, а не как отдельные характеристики.
1. Грузоподъемность и центр тяжести: настройка робота под реальные условия перевозки груза.
Грузоподъемность — одна из первых характеристик, которую следует оценить при выборе автономного мобильного робота. Тем не менее, выбор робота, основываясь исключительно на его максимальной номинальной грузоподъемности, может привести к проблемам в процессе реальной эксплуатации.
Необходимая грузоподъемность зависит от веса, габаритов, центра тяжести и особенностей погрузки/разгрузки перевозимых грузов. Паллетированные товары, промышленные компоненты и негабаритные материалы могут предъявлять различные требования к подъемному механизму и устойчивости транспортного средства.
При сравнении моделей следует учитывать следующие факторы:
Номинальная грузоподъемность: Убедитесь, что робот способен справляться с самыми тяжелыми грузами, ожидаемыми в ходе обычной работы, включая вес упаковки и поддонов.
Центр нагрузки: Проверьте, распространяется ли указанная грузоподъемность на фактическое расстояние между центром тяжести груза и поверхностью вил.
Высота подъема: Убедитесь, что высота подъема соответствует требованиям стеллажей, перегрузочных станций и погрузочных платформ.
Габариты нагрузки: Убедитесь, что вилы могут безопасно поддерживать поддон или груз без чрезмерного выступа.
Рабочая частота: Учитывайте многократные подъемы тяжестей, ускорения, торможения и повороты в течение каждой смены.
Номинальная грузоподъемность робота может снижаться при определенных условиях расположения центра тяжести или высоты подъема. Поэтому покупателям следует ознакомиться с техническими характеристиками грузоподъемности, указанными производителем, и соответствующими таблицами нагрузок, а не предполагать, что максимальная грузоподъемность применима ко всем конфигурациям.
Для тяжелых промышленных материалов или частых перемещений паллет, Мощный FMR-робот может быть подходящим вариантом при условии, что его номинальная грузоподъемность, конструкция шасси и ходовые характеристики соответствуют предполагаемой рабочей нагрузке.
2. Навигационные технологии: обеспечение надежного передвижения в различных условиях.
Навигация особенно важна, когда автономному FMR необходимо перемещаться между внутренними производственными зонами и внешними логистическими зонами.
В помещениях часто встречаются относительно стабильные ориентиры, такие как стены, стеллажи и стационарное оборудование. На открытых пространствах появляются дополнительные переменные, включая изменяющийся солнечный свет, открытые пространства, движущиеся транспортные средства, пешеходов и меньшее количество постоянных структурных ориентиров.
Оценить возможности навигации на основе SLAM.
Одновременная локализация и картографирование (SLAM) позволяет роботу создавать или использовать представление об окружающей среде, одновременно оценивая собственное положение. В зависимости от реализации система может объединять LiDAR, камеры, инерциальные датчики и другие технологии позиционирования.
A 3D SLAM Робот-погрузчик Оценка целесообразности использования 3D SLAM может быть оправдана, если приложение включает сложные пространственные конфигурации, изменчивое окружение или требования к навигации, которые выигрывают от использования трехмерной информации об окружающей среде. Однако наличие одной лишь 3D SLAM не гарантирует надежной работы на открытом воздухе.
В ходе технической оценки следует уточнить у поставщиков, может ли робот сохранять местоположение при перемещении между внутренними и внешними пространствами, как он реагирует на изменение солнечного света или отражающие поверхности, может ли он обнаруживать временные препятствия, а также что произойдет, если уверенность в определении местоположения снизится или датчик будет заблокирован.
Наилучший подход заключается в тестировании робота на репрезентативных маршрутах, а не в опоре исключительно на демонстрации навигации, проводимые в идеальных условиях.
3. Защита окружающей среды: Проверка условий, в которых может работать робот.
Пригодность для работы в смешанных условиях (внутри и снаружи помещений) является важным фактором. Робот может перемещаться на открытом воздухе, не будучи предназначенным для непрерывной работы в условиях открытого воздуха.
Покупателям следует оценить температурные пределы, влажность, воздействие пыли, защиту от проникновения воды, дренаж пола и степень воздействия погодных условий вдоль планируемого маршрута.
Прежде чем выбирать модель, ознакомьтесь с классом защиты IP.
Степень защиты от проникновения (IP) указывает на уровень защиты, обеспечиваемый корпусом от проникновения определенных твердых частиц и воды в заданных условиях испытаний. Однако это не означает автоматически, что весь автомобиль подходит для любых условий эксплуатации на открытом воздухе.
Например, Автоматический вилочный погрузчик IPX4 Обозначение указывает на защиту от брызг воды с любого направления при соответствующих условиях испытаний. X означает, что данное обозначение не предусматривает защиту от твердых частиц.
Данный рейтинг не следует рассматривать как доказательство защиты от сильного дождя, водяных струй, наводнений или длительного воздействия влаги. Покупателям также следует проверить, какие компоненты покрывает рейтинг, включая электрические корпуса, датчики, разъемы и другие уязвимые узлы.
Перед выбором робота необходимо определить, будет ли он работать под навесом или на открытых участках, будут ли на маршрутах стоячая вода или рыхлый мусор, какой диапазон температур ожидается, и рассчитаны ли батареи, зарядное оборудование и датчики на такие условия.
Технические характеристики должны отражать наиболее сложные условия, встречающиеся в процессе нормальной эксплуатации, а не только условия, существующие на складе.
4. Шасси, дорожный просвет и шины: оценка проходимости на открытом воздухе.
Состояние напольного покрытия может значительно меняться между внутренними и внешними маршрутами. За гладким бетоном может следовать асфальт, деформационные швы, неровное покрытие, пандусы или переходы между различными уровнями пола.
Эти изменения влияют на сцепление с поверхностью, вибрацию, торможение и устойчивость при нагрузке. Робот, разработанный в первую очередь для гладких полов в помещении, может испытывать трудности, если его колеса, шасси или дорожный просвет не подходят для использования на открытом воздухе.
При сравнении автономных моделей FMR оцените дорожный просвет, конструкцию колес и шин, допустимый уклон пандуса, радиус поворота и устойчивость движения. Подтвердите работоспособность пандуса при заданной нагрузке, включая трогание с места, остановку, поворот и торможение.
Конфигурация противовеса, пригодная для использования на открытом воздухе, может быть подходящей для перемещения грузов, которые не могут быть удобно размещены другими конструкциями вилочных погрузчиков. Наружный противовес FMR Тем не менее, его следует оценивать с учетом конкретных параметров: дорожного просвета, сцепления с дорогой, грузоподъемности и экологических ограничений.
Запросите пробный маршрут с репрезентативным грузом, особенно в тех случаях, когда внутренние помещения соединены с наружными погрузочными или разгрузочными площадками.
5. Системы безопасности: защита людей, грузов и оборудования.
Маршруты, сочетающие внутренние и внешние пространства, часто приводят к контакту автономных роботов с пешеходами, ручными погрузчиками, грузовиками и другим движущимся оборудованием. Поэтому безопасность должна оцениваться наряду с производительностью.
Подходящая система должна обеспечивать обнаружение препятствий, регулирование скорости, экстренное торможение и адекватное реагирование на изменяющиеся дорожные условия. В зависимости от области применения могут потребоваться дополнительные меры на перекрестках, в слепых зонах, на пешеходных переходах и в зонах погрузки/разгрузки транспортных средств.
Уточните, какие датчики обнаружения препятствий установлены и каковы их ограничения, может ли робот регулировать скорость в зависимости от дорожной ситуации и нагрузки, как он реагирует на пешеходов, появляющихся на его пути, и можно ли настроить зоны безопасности для разных участков.
Особое внимание следует уделить условиям эксплуатации на открытом воздухе, поскольку солнечный свет, дождь, пыль и отражающие поверхности могут влиять на работу некоторых датчиков. Покупателям следует проверить работоспособность всей системы безопасности в предполагаемых условиях эксплуатации.
В рамках планирования развертывания также следует рассмотреть оценку рисков, функции безопасности, а также соответствующие стандарты для оборудования и промышленных погрузчиков. Заявления о соответствии должны быть подтверждены документацией, относящейся к конкретной модели и конфигурации робота.
6. Емкость аккумулятора и зарядка: расчет времени работы при реальной нагрузке.
Производительность батареи влияет на доступность парка роботов, особенно когда робот работает в несколько смен или должен преодолевать большие расстояния между рабочими местами в помещении и на открытом воздухе.
Показатели максимального времени работы полезны для первоначального сравнения, но они могут не отражать фактическую производительность при больших нагрузках, частом подъеме тяжестей, многократном ускорении или непрерывной навигации.
Оцените емкость аккумулятора наряду с энергопотреблением, временем зарядки, предполагаемым временем работы и количеством транспортных циклов за смену.
Автоматически заряжаемый вилочный погрузчик FMR может помочь сократить ручное вмешательство в процесс зарядки, возвращаясь на зарядную станцию, когда уровень заряда батареи достигает заданного порогового значения или когда этого требует график работы. Убедитесь, что робот может найти зарядное устройство, надежно стыковаться с зарядной станцией и возобновить выполнение назначенных задач после зарядки.
Также следует учитывать, не препятствует ли зарядная станция движению транспорта, может ли потребоваться одновременная зарядка нескольких роботов, и достаточно ли запаса заряда батареи для безопасной доставки робота к месту зарядки. При работе в многосменном режиме оценивайте графики зарядки, исходя из пиковой нагрузки на транспорт, а не только из среднего суточного потребления.
7. Управление парком роботов и системная интеграция: подтверждение соответствия робота существующим операциям.
Технически компетентный FMR может показывать низкую эффективность, даже если он не может эффективно взаимодействовать с существующими складскими и производственными системами.
Для предприятий, использующих системы управления складом (WMS), системы управления производственными процессами (MES), платформы планирования ресурсов предприятия (ERP) или автоматизированное производственное оборудование, требования к интеграции должны быть определены до выбора оборудования.
Проверьте, поддерживает ли система управления роботами распределение задач, координацию движения, мониторинг состояния, отчеты об ошибках и сбор оперативных данных. Если несколько роботов будут использовать одни и те же маршруты, проверьте, как система управления парком роботов обрабатывает перекрестки, приоритеты зарядки, заторы и распределение задач.
Для автоматических дверей, лифтов, конвейеров, производственных линий и погрузочных станций могут потребоваться определенные интерфейсы связи и скоординированные последовательности управления. Перед совершением покупки уточните поддерживаемые протоколы связи, особенности работы сети в случае сбоев, доступ к диагностике, а также наличие обновлений программного обеспечения, запасных частей и технической поддержки.
Обследование площадки и интеграционные испытания могут выявить ограничения инфраструктуры до того, как они превратятся в дорогостоящие проблемы при вводе в эксплуатацию.
8. Как сравнить технические характеристики автономных систем FMR перед покупкой
Используйте следующий контрольный список для сравнения моделей-кандидатов, соответствующих одинаковым операционным требованиям.
| Спецификация | Что нужно проверить | Почему это важно |
| Грузоподъемность | Номинальная нагрузка, центр тяжести и высота подъема. | Предотвращает перегрузку и ненадлежащую обработку грузов. |
| Навигация | Метод SLAM, конфигурация датчика и восстановление местоположения. | Обеспечивает надежное передвижение в меняющихся условиях. |
| защита окружающей среды | Степень защиты IP, температурные пределы и защита на уровне компонентов. | Устанавливает фактические пределы воздействия внешней среды. |
| Мобильность | Дорожный просвет, шины, радиус поворота и возможность съезда с дороги. | Определяет пригодность для реальных условий пола. |
| Безопасность | Обнаружение препятствий, контроль скорости и экстренное торможение | Помогает управлять взаимодействием с людьми и оборудованием. |
| Батарея | Время работы под нагрузкой, время зарядки и способ зарядки | Обеспечивает пропускную способность и доступность парка техники. |
| Интеграция | Программные интерфейсы, управление парком техники и связь между оборудованием. | Обеспечивает скоординированные рабочие процессы. |
| Пригодность к эксплуатации | Диагностика, требования к техническому обслуживанию и поддержка запасными частями. | Сокращает сбои в работе с течением времени. |
Вместо того чтобы ранжировать поставщиков по одной конкретной характеристике, оценивайте каждую модель в соответствии с определенным набором сценариев эксплуатации. Например, роботу может потребоваться забрать поддоны с производственной линии внутри помещения, пройти через дверной проем, пересечь наружную погрузочную площадку и доставить материалы в пункт временного хранения.
Проверка всего маршрута помогает выявить, соответствуют ли совокупные возможности навигации, шасси, системы безопасности и аккумуляторной батареи требованиям приложения.
Часто задаваемые вопросы
Можно ли использовать автономный вилочный погрузчик для работы в помещении на открытом воздухе?
Не обязательно. Пригодность для использования на открытом воздухе зависит от навигационной системы робота, защиты окружающей среды, шин, дорожного просвета, эффективности торможения и допустимых условий эксплуатации. Не следует предполагать, что модель, разработанная для гладких полов в помещениях, безопасно справится с открытыми участками на открытом воздухе.
Достаточно ли 3D SLAM для надежной навигации внутри и вне помещений?
Нет. 3D SLAM может поддерживать локализацию и картографирование окружающей среды, но общая производительность также зависит от конфигурации датчиков, условий освещения, характеристик маршрута, обработки препятствий и восстановления местоположения. Тестирование всего маршрута в репрезентативных условиях имеет важное значение.
Как определить необходимую грузоподъемность FMR?
Начните с самой тяжелой ожидаемой нагрузки, включая поддон и упаковку. Затем проверьте центр тяжести, высоту подъема, габариты груза и условия эксплуатации в соответствии со спецификациями производителя по грузоподъемности. Также может потребоваться учет возможных изменений рабочей нагрузки в будущем.
Что следует проверить перед покупкой автозаряжаемого FMR-устройства?
Подтвердите фактическое время работы под нагрузкой, время зарядки, надежность стыковки, местоположение зарядной станции и поведение при восстановлении после зарядки. В случае развертывания нескольких роботов также проверьте, может ли система управления парком координировать зарядку без нарушения графика транспортировки.
Выбор FMR для обеспечения долгосрочной эксплуатационной надежности
Выбор автономного FMR для смешанной эксплуатации в помещениях и на открытом воздухе требует большего, чем просто сравнение грузоподъемности или навигационных характеристик. Наиболее подходящей моделью является та, чья грузоподъемность, точность определения местоположения, экологичность, мобильность, функции безопасности и стратегия зарядки соответствуют всему маршруту эксплуатации.
Компания XGEN Robot предлагает решения FMR для предприятий, оценивающих возможности автоматизированной обработки материалов. Покупатели могут использовать свои требования к грузоподъемности, планировку маршрута, состояние пола, условия эксплуатации на открытом воздухе и целевые показатели ежедневной транспортировки в качестве основы для целенаправленного технического обсуждения и оценки внедрения.