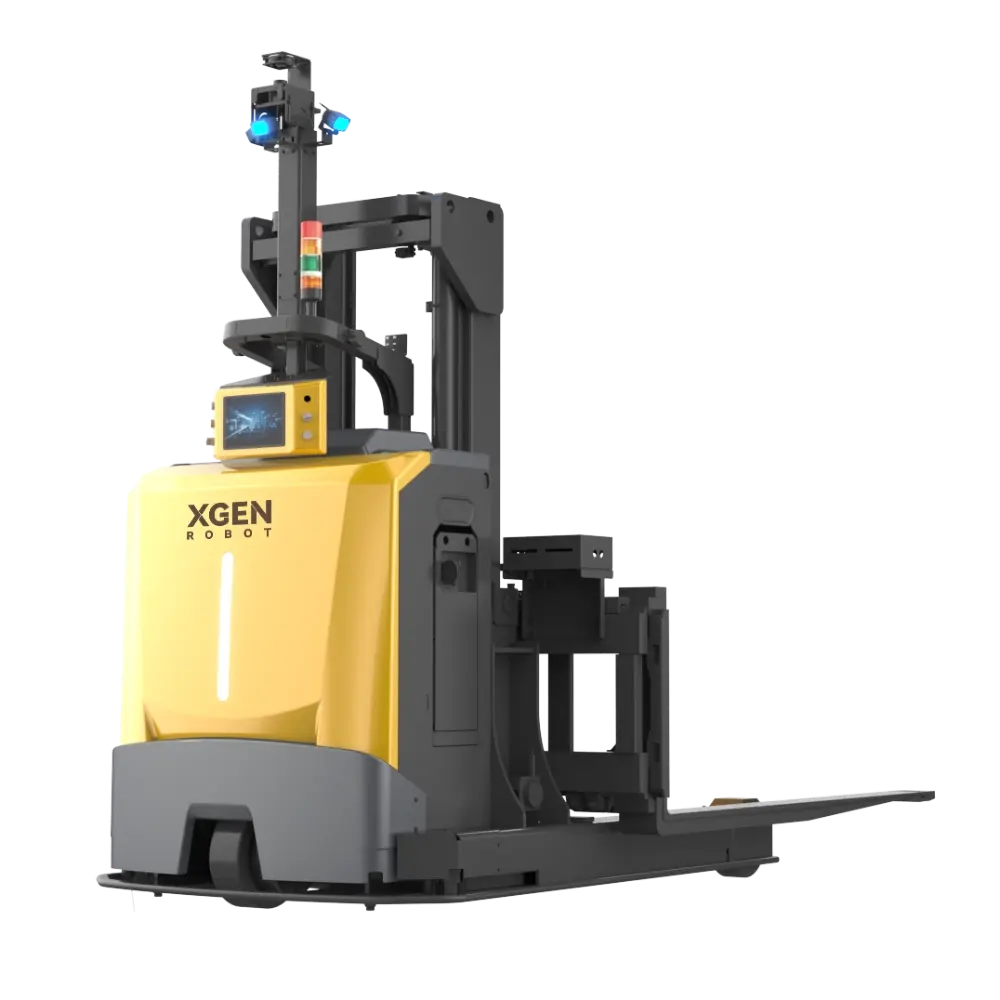
自律型フォークリフト移動ロボット (FMR)は、生産ライン、倉庫、積載エリア、屋外の保管場所の間でパレット、原材料、完成品を輸送するためにますます広く利用されています。しかし、屋内と屋外の両方の環境でロボットを運用することは、管理された倉庫内だけで運用する場合とは異なる課題を伴います。.
床の状態、照明、ナビゲーションの基準点、天候、交通パターンなどの変化は、すべて動作の信頼性に影響を与える可能性があります。滑らかな倉庫の床で優れた性能を発揮するロボットでも、屋外の舗装路を横断したり、荷積み場を移動したり、建物間を移動したりする場合には、同じ結果が得られない可能性があります。.
自律型FMR(フリーモーションロボット)の導入を検討する企業にとって重要なのは、ロボットの技術仕様を実際の運用環境に合致させることです。積載能力、ナビゲーション技術、環境保護、操縦性、バッテリー管理、システム統合といった要素は、個別の機能としてではなく、総合的に評価する必要があります。.
1. 積載能力と荷重中心:ロボットを実際の貨物条件に適合させる
自律型FMRを選定する際に、ペイロード容量は最初に評価すべき仕様の一つです。しかしながら、最大定格容量のみに基づいてロボットを選定すると、実際の運用時に問題が発生する可能性があります。.
必要な積載能力は、輸送する荷物の重量、寸法、重心位置、および取り扱い特性によって異なります。パレット積みの商品、工業用部品、および大型資材は、昇降機構と車両の安定性に異なる要求を課す可能性があります。.
モデルを比較する際には、以下の要素を考慮してください。
定格荷重容量: ロボットが、梱包材やパレットの重量など、日常業務で想定される最大重量に対応できることを確認してください。.
負荷中心: 定格荷重が、荷物の重心とフォーク面との実際の距離に適用されるかどうかを確認してください。.
リフト高さ: リフト高さがラック、搬送ステーション、および積載プラットフォームの要件を満たしていることを確認してください。.
積載寸法: フォークがパレットまたは貨物を安全に支え、過度に突き出さないようにしてください。.
動作周波数: 各シフトを通して、繰り返し行われる持ち上げ、加速、ブレーキ、旋回動作を考慮に入れてください。.
ロボットの定格積載能力は、荷重中心位置や揚程などの特定の条件下で低下する場合があります。そのため、購入者は、最大定格がすべての構成に適用されると考えるのではなく、製造元の荷重仕様書および該当する荷重表を確認する必要があります。.
重工業用資材や頻繁なパレット移動の場合、 高耐久性FMRロボット 定格容量、シャーシ設計、および操縦特性が想定される作業負荷に合致する限り、適切である可能性がある。.
2. ナビゲーション技術:さまざまな環境下での確実な移動を保証する
自律走行型FMRが屋内生産エリアと屋外物流エリアの間を移動する必要がある場合、ナビゲーションは特に重要となる。.
屋内環境では、壁、棚、固定設備など、比較的安定した基準点が存在することが多い。一方、屋外では、変化する日光、開けた空間、移動する車両、歩行者、そして安定した構造的基準点の少なさなど、さまざまな変動要因が生じる。.
SLAMベースのナビゲーション機能を評価する
SLAM(自己位置推定と環境地図作成の同時実行)は、ロボットが自身の位置を推定しながら、周囲の環境の表現を構築または利用することを可能にする技術です。実装方法によっては、LiDAR、カメラ、慣性センサー、その他の測位技術を組み合わせることができます。.
A 3D SLAMフォークリフトロボット 複雑な空間レイアウト、変化に富んだ環境、または3次元環境情報が役立つナビゲーション要件を伴うアプリケーションの場合、評価する価値がある。ただし、3D SLAMが存在するだけでは、屋外での信頼性の高いパフォーマンスが保証されるわけではない。.
技術評価の際には、ロボットが屋内と屋外を移動する際に位置特定を維持できるかどうか、太陽光や反射面の変化にどのように対応するか、一時的な障害物を検出できるかどうか、位置特定精度が低下したりセンサーが遮られたりした場合にどうなるかなどをサプライヤーに質問してください。.
理想的な条件下で実施されたナビゲーションデモンストレーションだけに頼るのではなく、実際の経路でロボットをテストするのが最善のアプローチです。.
3. 環境保護:ロボットが対応可能な条件を確認する
屋内と屋外が混在する環境での作業においては、環境への適合性が重要な考慮事項となる。ロボットは、屋外で連続的に稼働するように設計されていなくても、屋外を走行する可能性がある。.
購入者は、計画ルート沿いの温度制限、湿度、粉塵への曝露、水の浸入防止、床排水、および天候への曝露の程度を評価する必要があります。.
モデルを選ぶ前にIPレーティングを理解しましょう
侵入保護等級(IP等級)は、規定の試験条件下において、筐体が特定の固体粒子や水の侵入に対してどの程度の保護性能を発揮するかを示すものです。ただし、この等級によって、車両全体があらゆる屋外環境に適していることが自動的に証明されるわけではありません。.
例えば、 IPX4対応自動フォークリフト この表示は、関連する試験条件下において、あらゆる方向からの水しぶきに対する保護性能を示します。Xは、この表示では固体粒子に対する保護性能は規定されていないことを意味します。.
この定格は、豪雨、噴流水、洪水、または長時間の湿潤環境への曝露に対する保護を保証するものではありません。購入者は、電気筐体、センサー、コネクタ、その他の脆弱な部品など、定格がどのコンポーネントを対象としているかを確認する必要があります。.
ロボットを選定する前に、屋根の下で稼働するのか、完全に屋外で稼働するのか、経路に水たまりや瓦礫があるのか、想定される温度範囲はどのくらいか、バッテリー、充電装置、センサーがそれらの条件に対応できる定格になっているかを確認してください。.
環境仕様は、倉庫内の状況だけでなく、通常の操業中に遭遇する最も厳しい条件を反映したものでなければならない。.
4. シャーシ、最低地上高、タイヤ:屋外での機動性を評価する
屋内ルートと屋外ルートでは、床の状態が大きく異なる場合があります。滑らかなコンクリートの後に、アスファルト、伸縮継ぎ目、凹凸のある舗装、スロープ、または異なる床レベルの移行部が続くことがあります。.
これらの違いは、牽引力、振動、制動、および積載安定性に影響を与えます。主に滑らかな屋内床面向けに設計されたロボットでも、車輪、シャーシ、または最低地上高が屋外セクションに適していない場合、動作に支障をきたす可能性があります。.
自律走行型FMRモデルを比較する際は、最低地上高、ホイールとタイヤの設計、許容傾斜勾配、旋回半径、および走行安定性を評価してください。発進、停止、旋回、制動など、想定される負荷条件下でのランプ性能を確認してください。.
屋外対応のカウンターバランス構成は、他のフォークリフト設計では容易に扱えない荷物の取り扱いに適している可能性がある。 屋外用カウンターバランスFMR しかしながら、その車両の最低地上高、牽引力、積載能力、および環境上の制限に基づいて評価されるべきである。.
特に屋内フロアが屋外の積み込みエリアや待機エリアに繋がっている場合は、代表的な貨物を使ったルート試験を依頼してください。.
5.安全システム:人、積荷、および機器を保護する
屋内と屋外が混在するルートでは、自律走行ロボットが歩行者、手動フォークリフト、トラック、その他の移動機器と接触する機会が多くなります。そのため、生産性と並行して安全性も評価する必要があります。.
適切なシステムは、障害物検知、速度制御、緊急停止、および変化する交通状況への適切な対応機能を備えている必要があります。用途によっては、交差点、見通しの悪いカーブ、横断歩道、車両積み下ろし区域などで追加の対策が必要となる場合があります。.
どのような障害物検知センサーが搭載されているか、またその限界は何か、ロボットは交通状況や負荷状況に応じて速度を調整できるか、歩行者が進路に入ってきた場合にどのように対応するか、そして異なるエリアごとに安全区域を設定できるかなどを尋ねてください。.
屋外環境は、日光、雨、塵埃、反射面などが一部のセンシング技術に影響を与える可能性があるため、特に注意が必要です。購入者は、想定される動作条件下で安全システム全体の性能を確認する必要があります。.
導入計画の一環として、リスク評価、安全機能、関連する機械および産業用トラックの規格についても検討する必要があります。適合性の主張は、特定のロボットモデルと構成に関する文書によって裏付けられる必要があります。.
6. バッテリー容量と充電:実際のワークロードに基づいて実行時間を計算する
バッテリーの性能は、特にロボットが複数シフトにわたって稼働する場合や、屋内と屋外の作業ステーション間を長距離移動する必要がある場合に、ロボット群の稼働率に影響を与える。.
最大稼働時間は初期比較には役立ちますが、重負荷時、頻繁な持ち上げ作業時、繰り返しの加速時、または連続航行時における実際の性能を表すものではありません。.
バッテリー容量は、エネルギー消費量、充電時間、想定稼働時間、および1シフトあたりの輸送サイクル数と併せて評価する。.
自動充電機能を備えたFMRフォークリフトは、バッテリー残量が設定されたしきい値に達したとき、または稼働スケジュールで充電が必要なときに充電ステーションに戻ることで、手動充電の手間を軽減できます。ロボットが充電器の位置を特定し、確実にドッキングし、充電後に割り当てられた作業を再開できることを確認してください。.
また、充電ステーションが交通を妨げないか、複数のロボットが同時に充電を必要とする可能性があるか、ロボットが安全に充電ポイントに到達するのに十分なバッテリー残量があるかどうかも考慮してください。複数シフト制の運用では、1日の平均使用量だけでなく、輸送需要のピーク時を考慮して充電スケジュールを評価してください。.
7. 車両管理とシステム統合:ロボットが既存の運用に適合することを確認する
技術的に優れたFMRであっても、既存の倉庫システムや生産システムと効果的に連携できなければ、性能を発揮できない可能性がある。.
倉庫管理システム(WMS)、製造実行システム(MES)、企業資源計画(ERP)プラットフォーム、または自動生産設備を使用する施設では、設備選定前に統合要件を定義する必要があります。.
ロボット管理システムが、タスクの割り当て、交通調整、ステータス監視、エラー報告、および運用データの収集をサポートしているかどうかを確認してください。複数のロボットが経路を共有する場合は、フリートシステムが交差点、充電優先順位、混雑状況、およびタスク割り当てをどのように管理しているかを確認してください。.
自動ドア、エレベーター、コンベア、生産ライン、積載ステーションなどには、明確な通信インターフェースと連携した制御シーケンスが必要となる場合があります。購入を決定する前に、サポートされている通信プロトコル、ネットワーク障害時の動作、診断アクセス、ソフトウェアアップデート、スペアパーツ、技術サポートの提供状況などを確認してください。.
現地調査と統合テストを実施することで、インフラの制約が高額な試運転上の問題となる前に明らかにすることができる。.
8.購入前に自律型FMRの仕様を比較する方法
以下のチェックリストを使用して、同じ運用要件に基づいて候補モデルを比較してください。.
| 仕様 | 確認すべき事項 | なぜそれが重要なのか |
| ペイロード容量 | 定格荷重、荷重中心、および揚程 | 過負荷や不適切な荷物の取り扱いを防止します |
| ナビゲーション | SLAM手法、センサー構成、および位置推定の復元 | 変化する環境下でも確実な移動をサポートする |
| 環境保護 | IP規格、温度制限、およびコンポーネントレベルの保護 | 屋外での露出に関する実際の制限を定める |
| モビリティ | 最低地上高、タイヤ、旋回半径、および傾斜路での走行性能 | 実際の床面条件への適合性を判断する |
| 安全性 | 障害物検知、速度制御、緊急停止 | 人や機器とのやり取りを管理するのに役立ちます |
| バッテリー | 負荷時の稼働時間、充電時間、および充電方法 | スループットとフリートの可用性をサポート |
| 統合 | ソフトウェアインターフェース、車両管理、および機器間の通信 | 連携したワークフローを可能にする |
| 実用性 | 診断、メンテナンス要件、およびスペアパーツのサポート | 時間の経過とともに業務の中断を軽減します |
単一の仕様に基づいてサプライヤーをランク付けするのではなく、定義された一連の運用シナリオに基づいて各モデルを評価してください。たとえば、ロボットは屋内生産ラインからパレットを収集し、出入口を通過し、屋外の積載エリアを横断し、資材を仮置き場まで運搬する必要があるかもしれません。.
全ルートをテストすることで、ナビゲーション、シャーシ、安全性、バッテリーの各機能がアプリケーションの要件を満たしているかどうかを明らかにすることができます。.
よくある質問
屋内用自律型フォークリフトを屋外作業に使用することは可能でしょうか?
必ずしもそうとは限りません。屋外での走行適性は、ロボットのナビゲーションシステム、環境保護性能、タイヤ、最低地上高、ブレーキ性能、および許容される動作条件によって異なります。滑らかな屋内床面向けに設計されたモデルが、露出した屋外ルートを安全に走行できるとは限りません。.
3D SLAMは、信頼性の高い屋内・屋外ナビゲーションに十分な性能を備えているか?
いいえ。3D SLAMは位置推定と環境マッピングをサポートできますが、全体的なパフォーマンスはセンサー構成、照明条件、経路特性、障害物処理、位置推定の回復などにも左右されます。代表的な条件下で経路全体をテストすることが不可欠です。.
必要なFMRペイロード容量はどのように決定すればよいですか?
まず、パレットと梱包材を含めた、想定される最大積載量から始めます。次に、荷重中心、吊り上げ高さ、積載物の寸法、および運転条件を、メーカーの定格容量仕様と照合します。将来の作業負荷の変化も考慮に入れることが適切でしょう。.
自動充電式FMRを購入する前に確認すべきことは何ですか?
負荷時の実際の稼働時間、充電時間、ドッキングの信頼性、充電ステーションの位置、および充電後の回復動作を確認してください。複数台のロボットを導入する場合は、輸送スケジュールを乱すことなく、フリート管理システムが充電を調整できるかどうかも確認してください。.
長期的な運用信頼性を考慮したFMRの選定
屋内と屋外が混在する運用環境に適した自律型FMR(移動式移動ロボット)を選定するには、積載量やナビゲーション機能を比較するだけでは不十分です。最適なモデルとは、積載能力、位置特定性能、環境保護性能、機動性、安全機能、充電戦略など、運用ルート全体に適合するものです。.
XGEN Robotは、自動マテリアルハンドリングシステムの導入を検討している企業向けに、FMR(フレキシブルマテリアルハンドリング)ソリューションを提供しています。購入者は、積載要件、経路レイアウト、床面状況、屋外での使用状況、日々の搬送目標などを基に、的を絞った技術的な検討と導入評価を行うことができます。.